海洋环境仿真
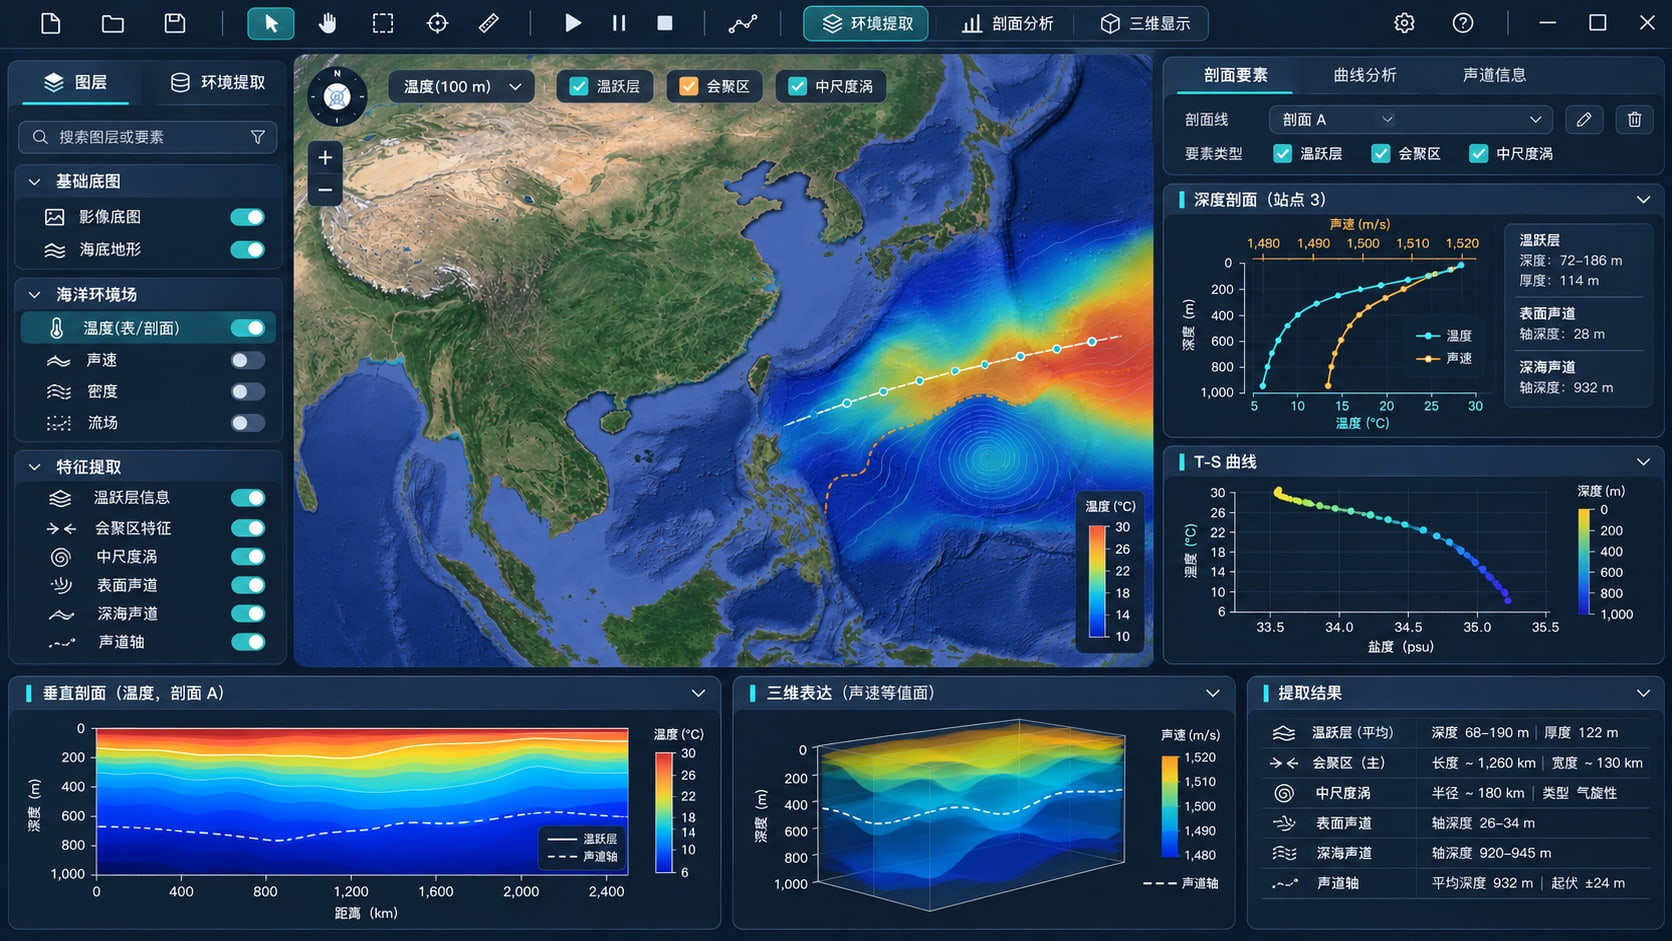
组织地形、水文、气象等环境数据,构建海洋仿真背景。支持温跃层、会聚区、声道轴等信息提取,以及多种海洋环境可视化表达。
深蓝2.0是一款支持多平台、多架构、多台位的分布式仿真引擎,贯通场景构建、协同推演、智能体训练与效能评估,为仿真研究和方案分析提供统一支撑。
产品咨询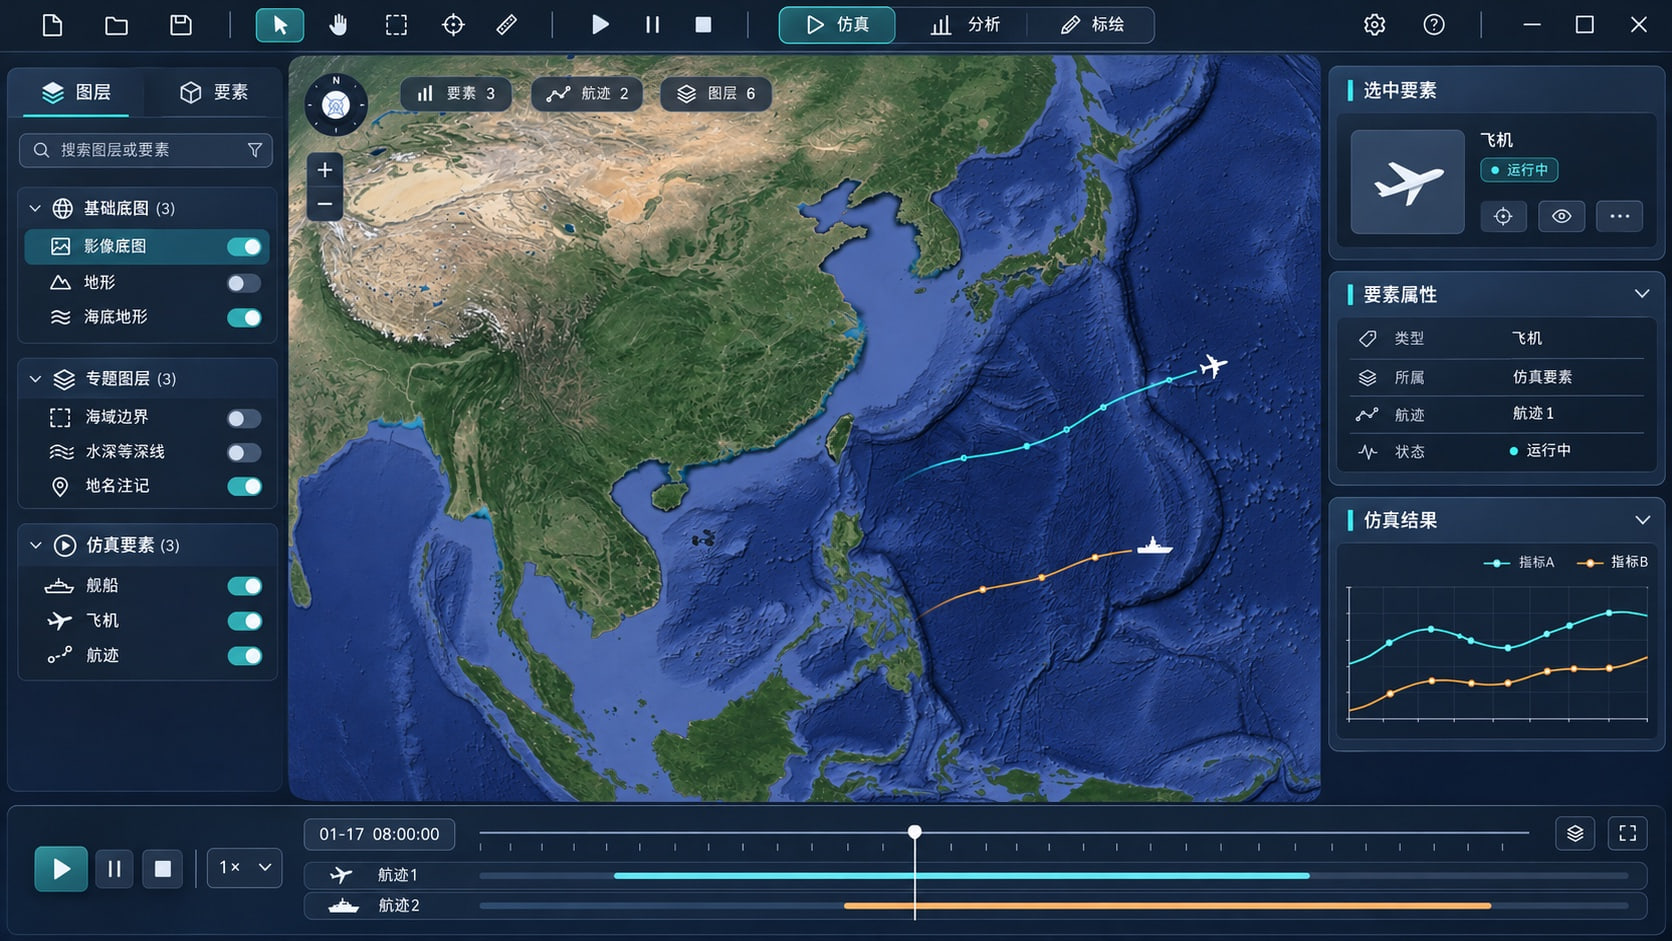
深蓝2.0是一款支持多平台、多架构、多台位的分布式仿真引擎,贯通场景构建、协同推演、智能体训练与效能评估,为仿真研究和方案分析提供统一支撑。深蓝2.0仿真引擎贯通“实体—数字体—规则体—智能体—实体”全链路,构建从物理世界到数字世界、再由数字世界反向驱动物理世界的自演进闭环。
组织地形、水文、气象等环境数据,构建海洋仿真背景。支持温跃层、会聚区、声道轴等信息提取,以及多种海洋环境可视化表达。
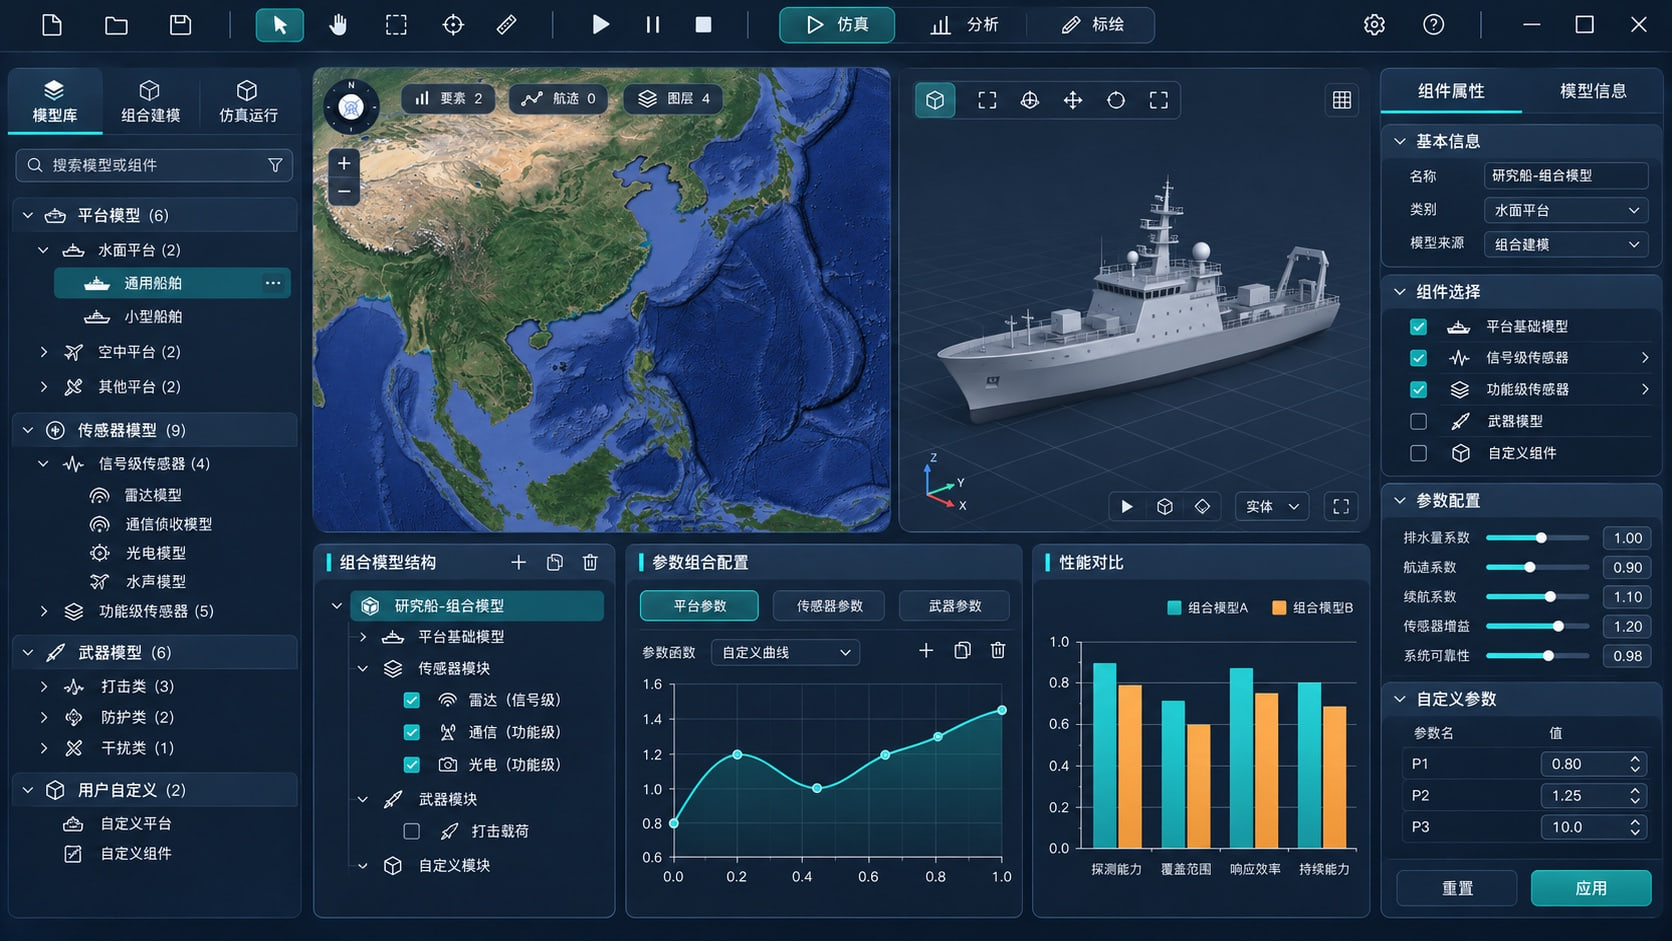
支持参数化平台建模和信号级、功能级传感器、武器仿真,能将武器、传感器、平台特性等模型以及用户自定义参数自由组合为全新兵力模型。
提供基于行为树、状态机的行为规则建模工具,为仿真对象构建作战行为规则,通过状态、事件与转换条件描述行为逻辑。
通过设计海洋环境参数、敌我态势和装备信息开展声纳探测性能评估,能够实现声纳作用距离及探测概率分析。
支持对作战想定的管理,能够实现想定复盘回放,通过集中编辑环境、兵力、任务等实现作战场景的构建。
围绕任务目标分解想定,组织单元设置、协同规划、对抗设置与任务交互,梳理各阶段的任务关系。
将训练模型接入多域仿真场景,展示红蓝智能体交互过程。
包括航路规划、任务筹划、大样本仿真、行为意图分析等基于海洋环境、水声对抗、作战想定的辅助决策。
具备指标体系库,用户也可自由编辑、设计指标体系。对态势进行综合评估,通过多评估指标自由组合构建适配场景态势的评估体系,动态分析态势结果并进行评估结果可视化。
二维海图、三维场景与多维数据联动,展示整体态势和局部细节。
完全自主可控仿真引擎平台,适配国产化软硬件环境,支持 AI 能力接入。
支持多任务、多节点并行计算,通过分布式仿真提升推演速度。
围绕应用需求配置场景、模型与功能,衔接专业业务流程。
通过扩展接口与组件支撑专业化开发和功能拓展。
以分布式仿真引擎为中心,连接平台、控制、模型与数据。
覆盖水下、水面、地面、近空与卫星平台,组织多域仿真实体。
围绕仿真过程与结果,建立统一的指标及方案评价视图。
在二维海图和三维场景之间联动查看整体与局部态势。
多平台 · 多架构 · 多台位
组织多台位协同、过程干预与回放,贯通场景与运行控制。
以可组合模型描述机动、感知与规则逻辑,支撑场景演化。
整合多源环境数据,为场景、模型与分析提供一致输入。
展开功能模块,悬停或点击子功能标题查看图文介绍。
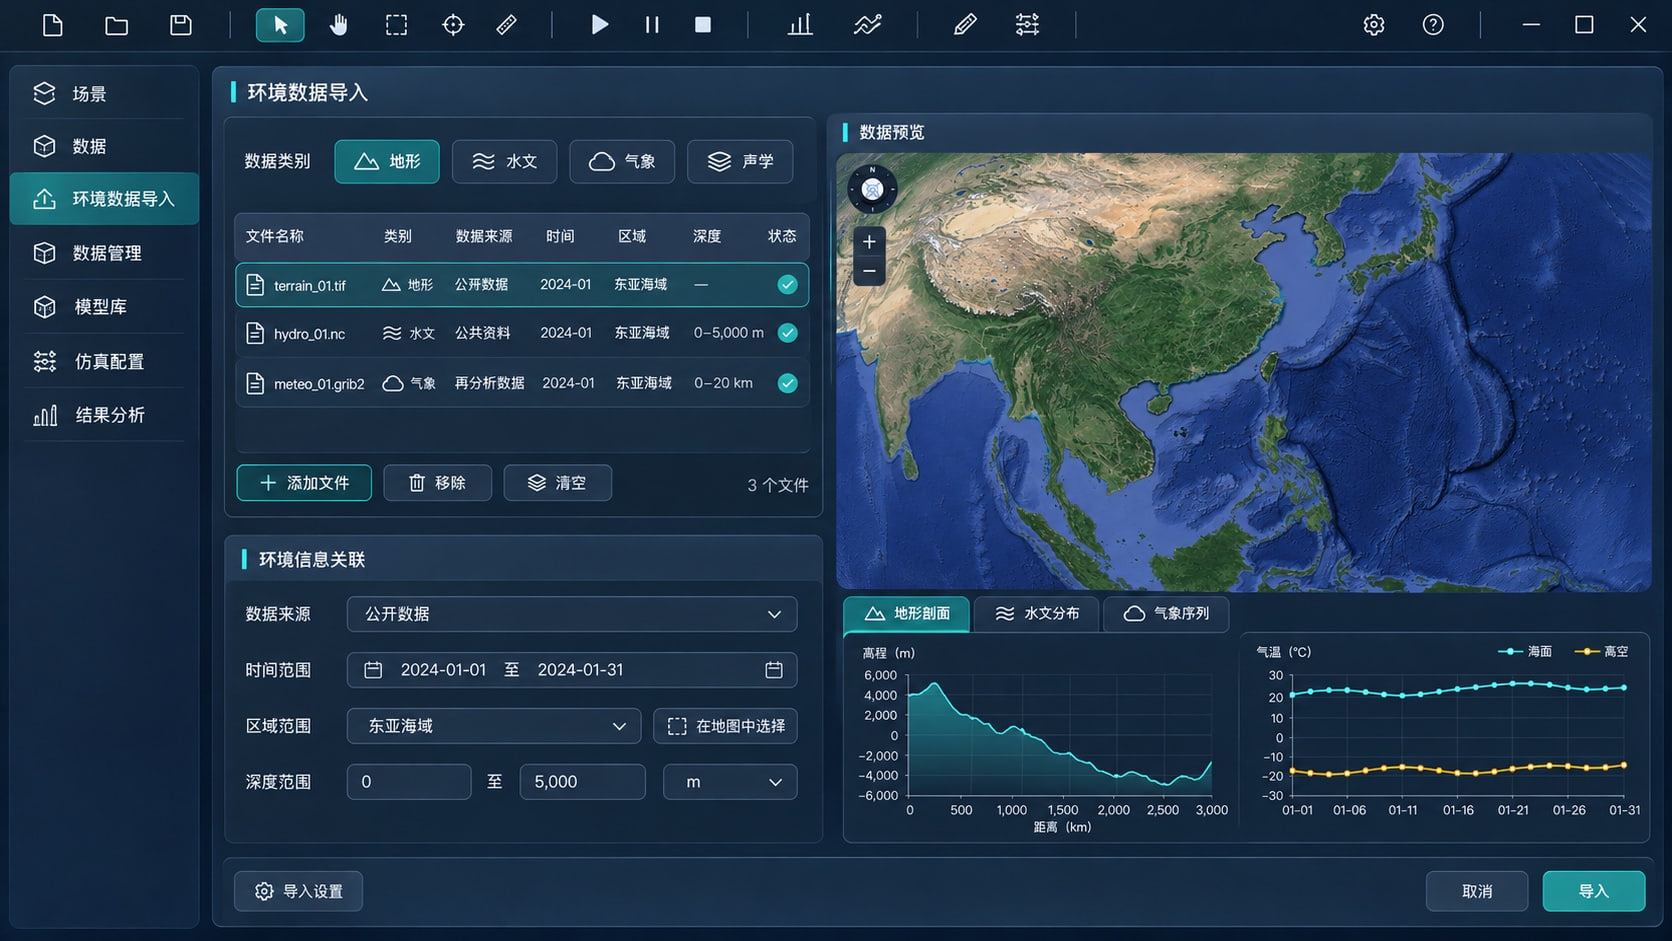
支持导入地形、水文、气象与声学等环境数据,关联数据来源、时间、区域和深度信息,为海洋仿真场景组织基础输入。
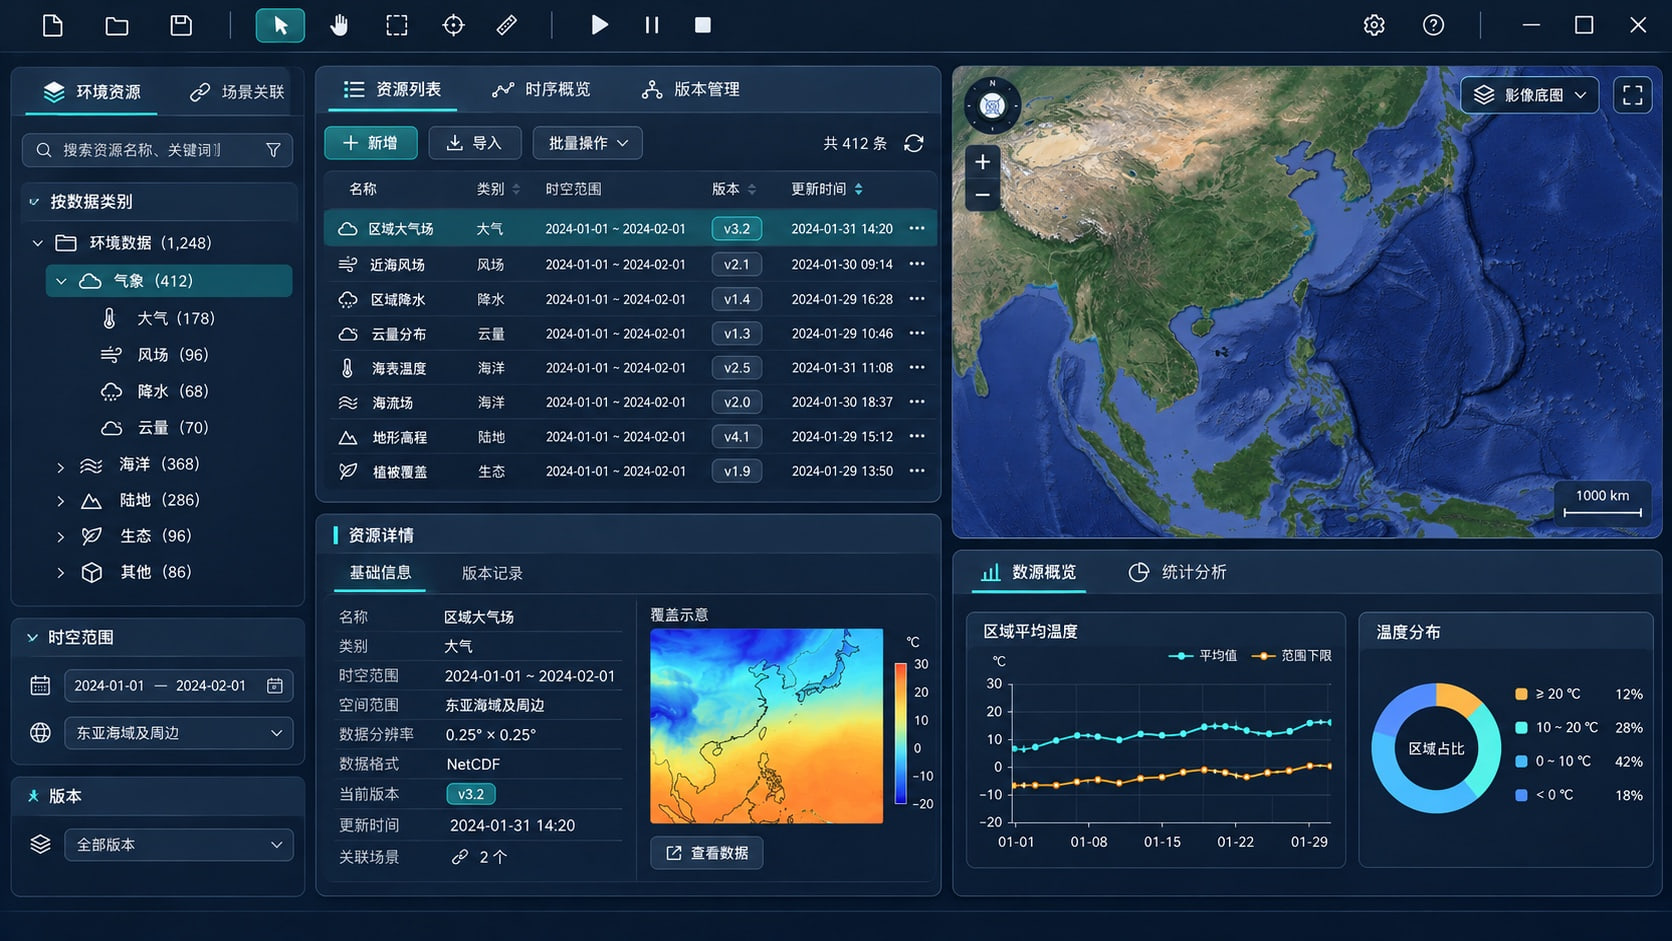
按数据类别、时空范围与版本组织环境资源,支持检索、查看和场景关联,便于维护与复核仿真环境条件。
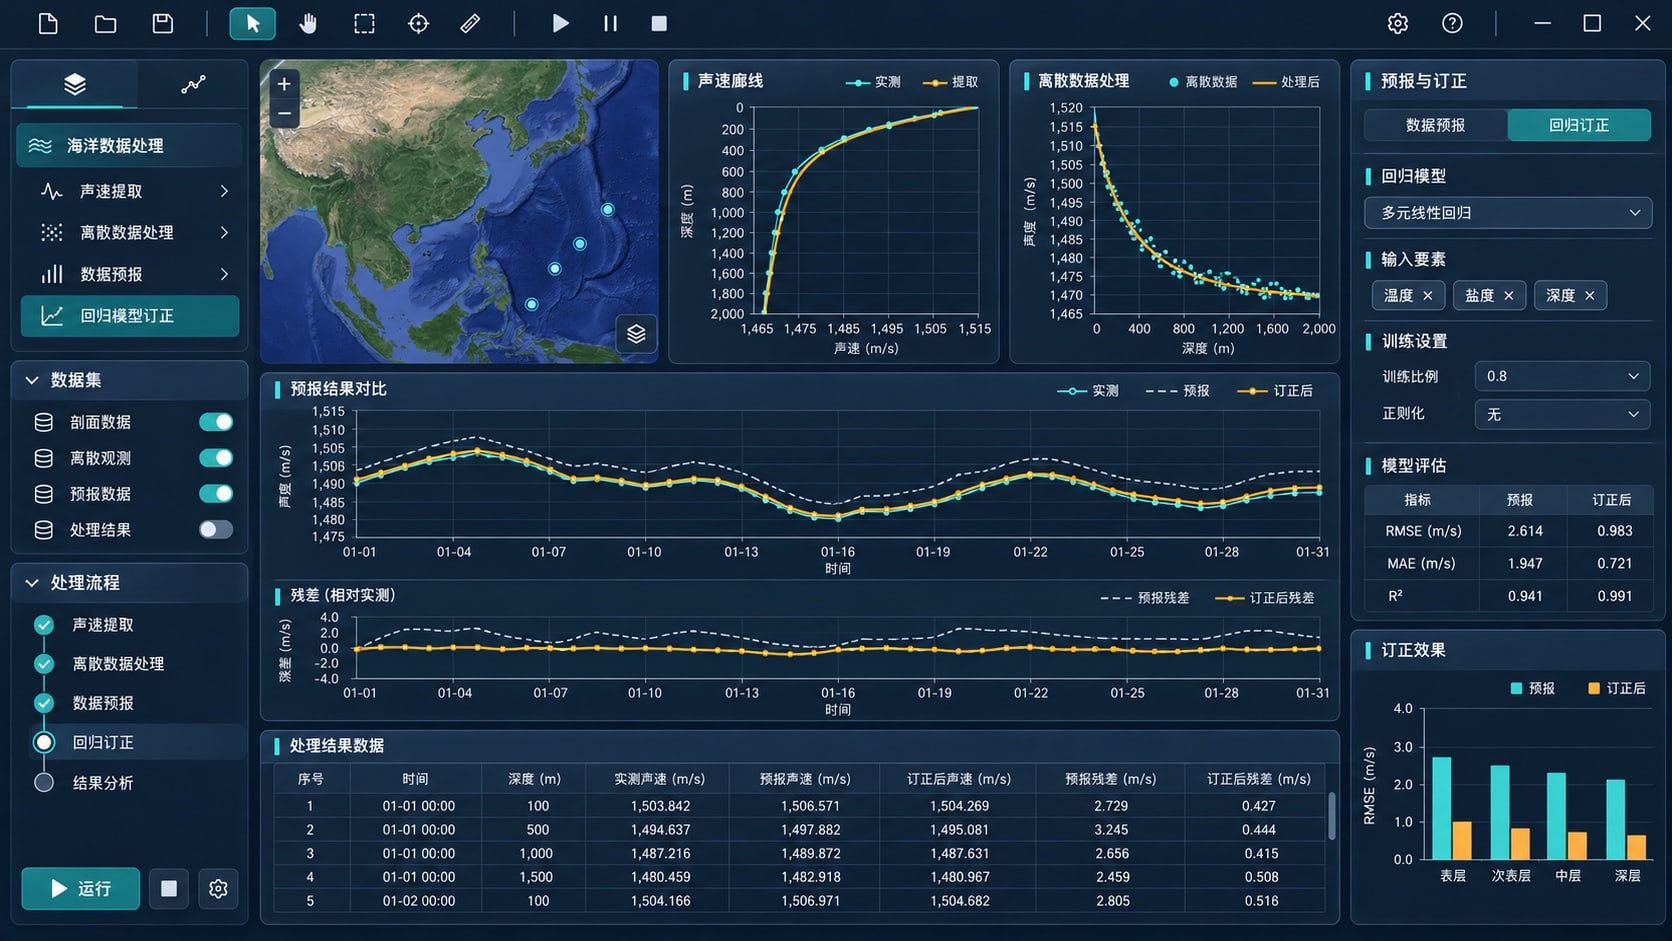
支持声速提取、离散数据处理和数据预报,并可通过回归模型订正预报数据,使预报结果更贴近实测数据。
支持温跃层信息、会聚区特征、中尺度涡、表面声道、深海声道及声道轴等特征提取,结合图层、曲线、剖面和三维表达展示环境信息。
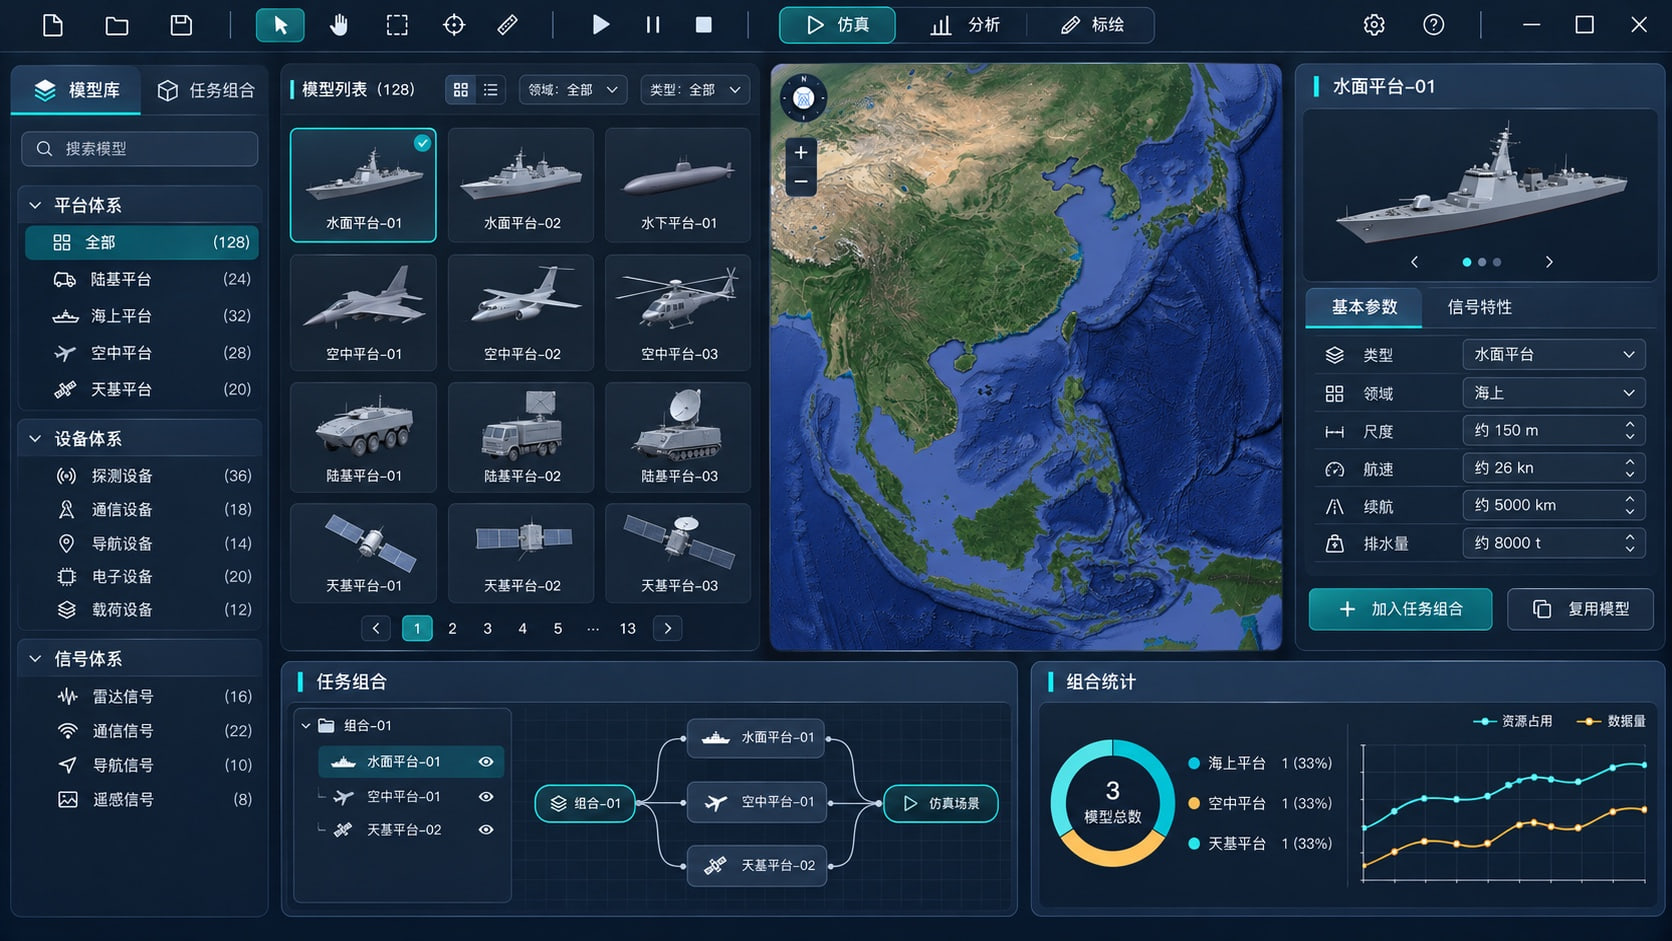
具备平台、设备与信号级建模体系,覆盖陆、海、空、天各领域。内置模型可直接选用并接入仿真场景,支持按任务需求组合与复用。
支持参数化平台建模和信号级、功能级传感器、武器仿真,将武器、传感器、平台特性模型与用户自定义参数自由组合为全新兵力模型。
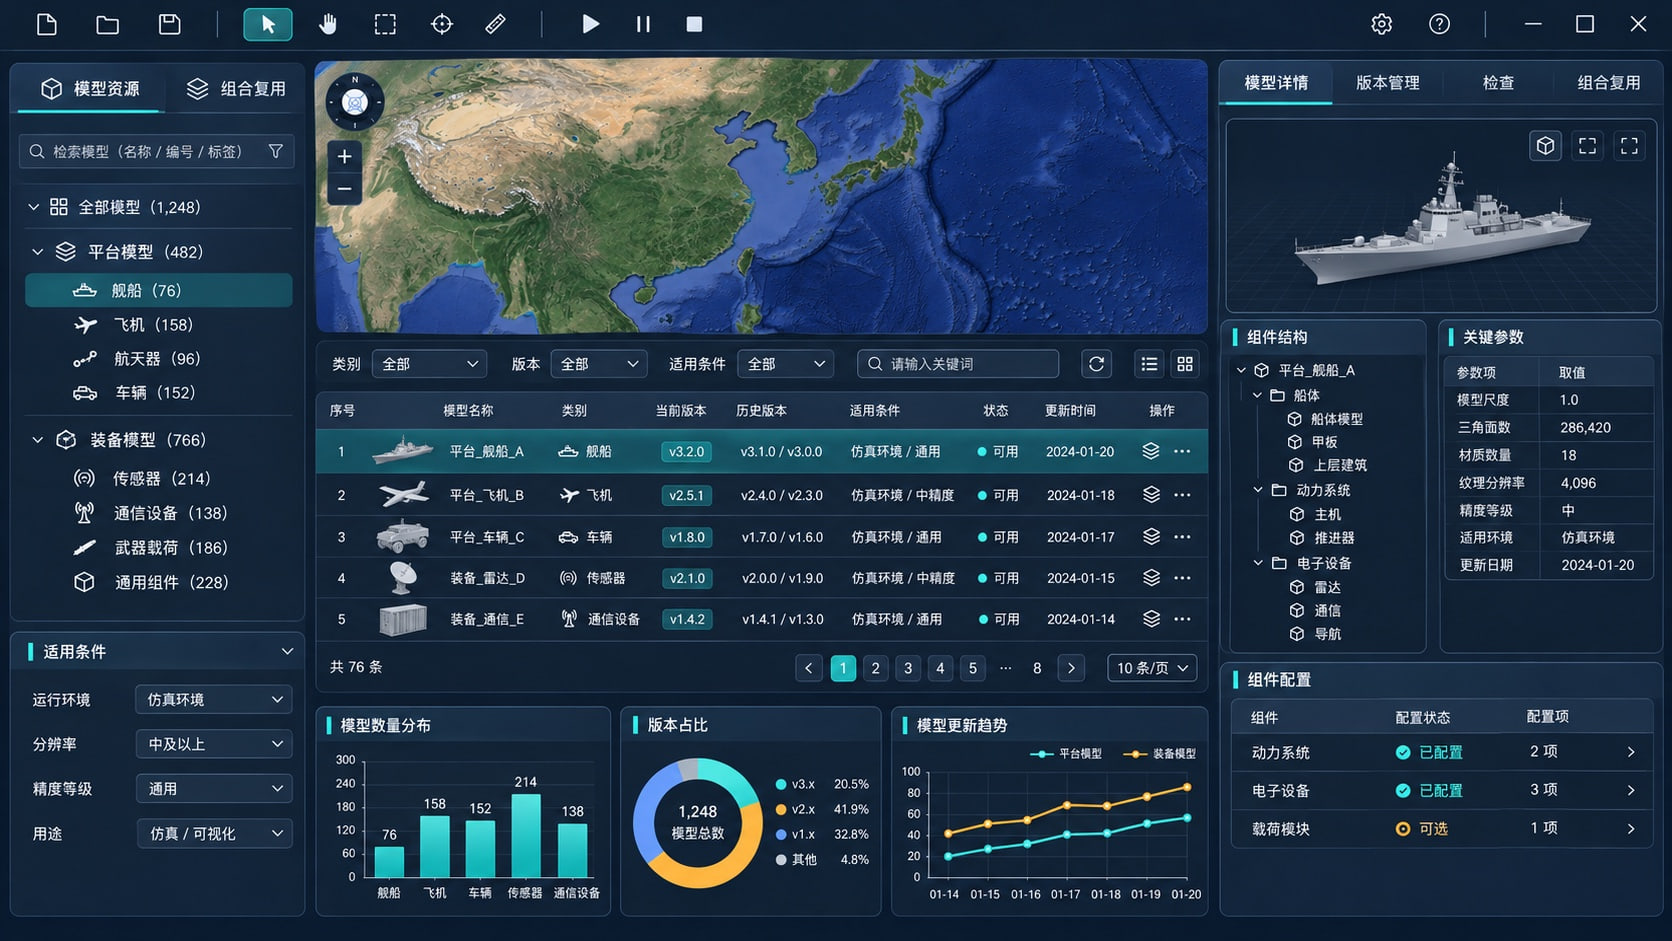
按类别、版本与适用条件管理平台和装备模型,关联参数与组件配置,支持检索、检查和组合复用。
提供平台基础行为的标准化建模能力,涵盖通信、航路规划、规避、打击、布放等基础行为函数,并配套判断函数,用于感知态势、核验前提条件和评估执行结果。函数采用统一接口,参数可配置、逻辑可校验,可为战术行为与任务阶段装配提供基础,支持跨平台、跨任务复用。
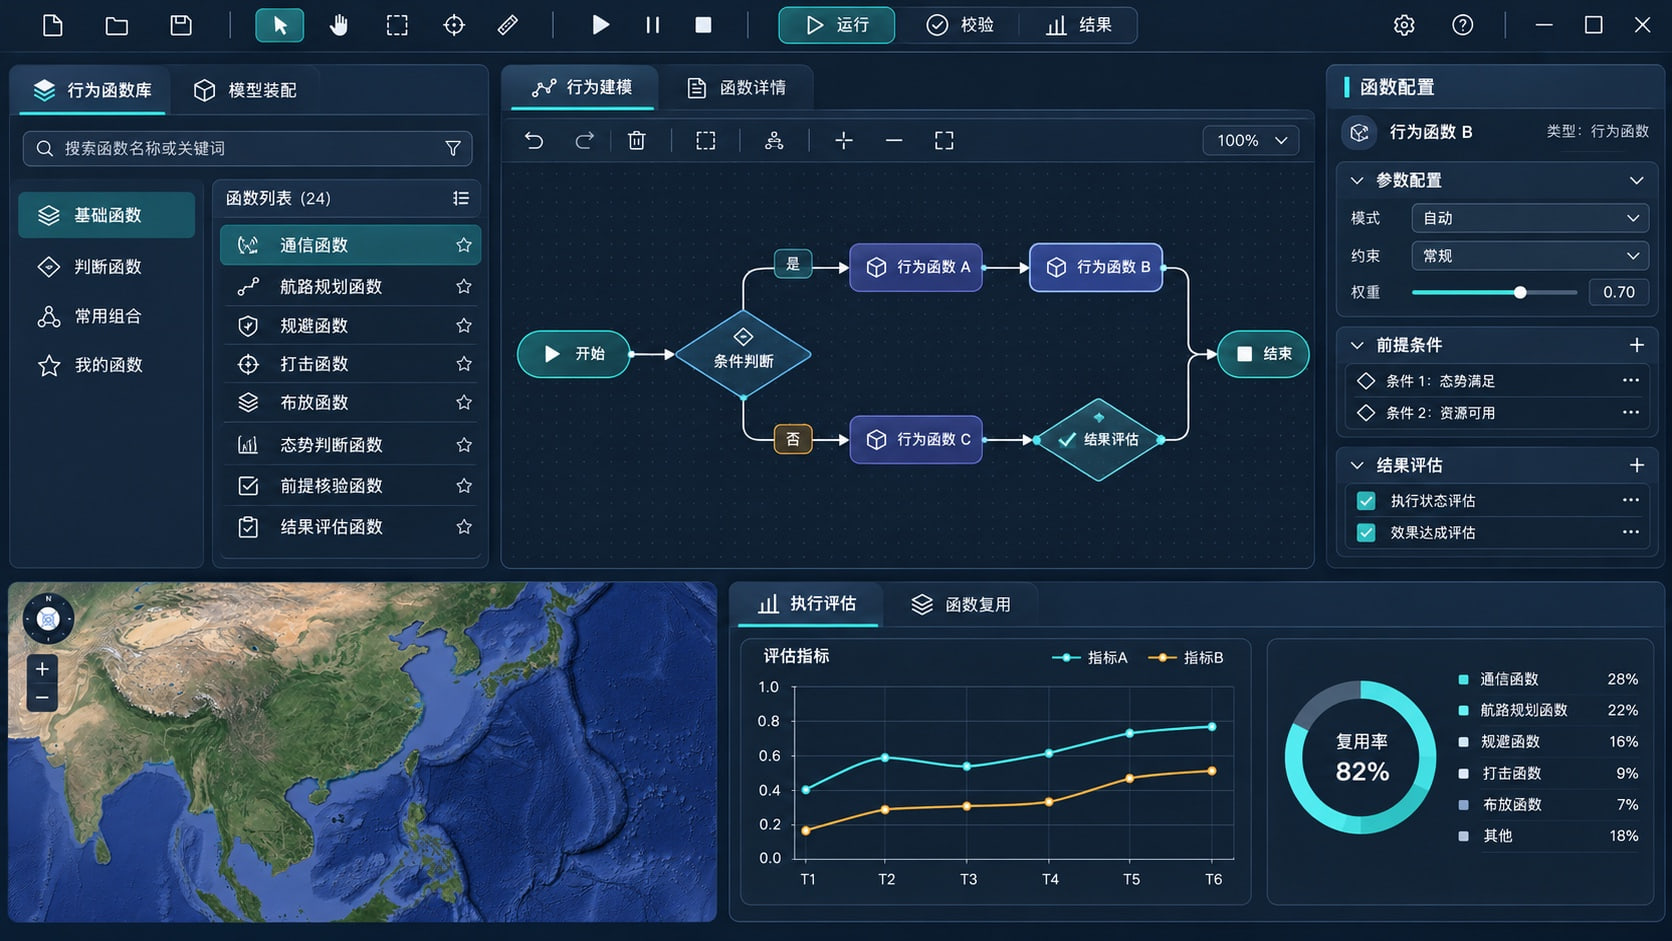
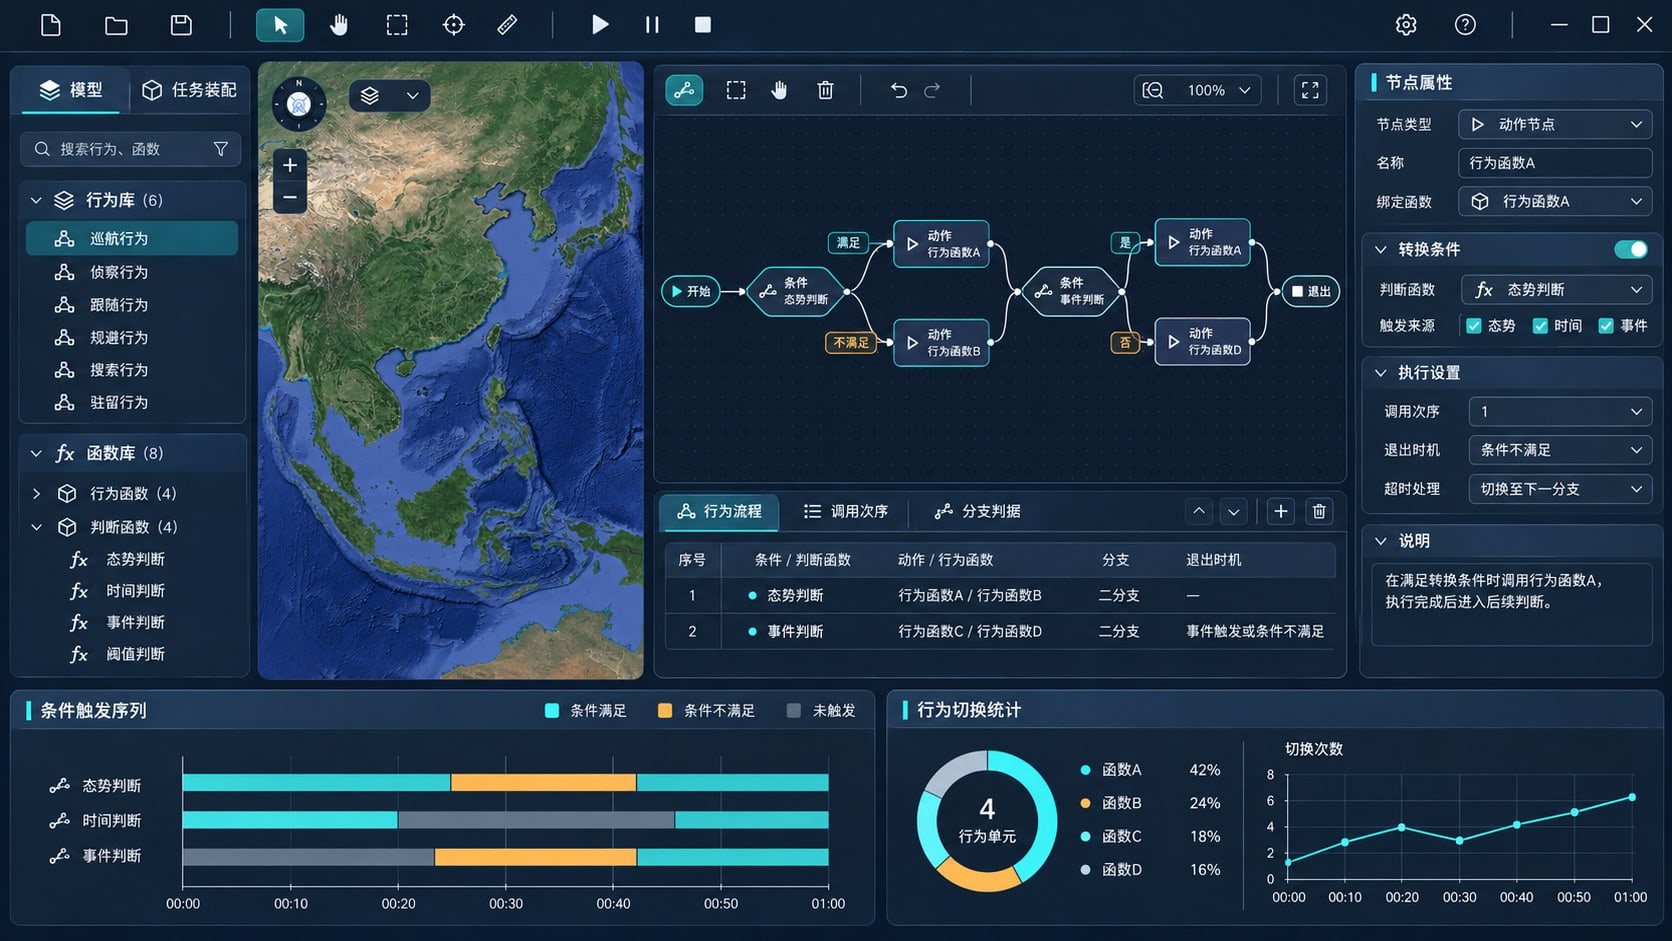
将行为函数与判断函数接入行为转换条件,构成平台的基础战术行为单元。转换条件基于态势、时间和事件触发,定义调用次序、分支判据与退出时机。判断函数在执行中核验条件是否满足,驱动行为按规则切换。每个战术行为形成“条件—动作”闭环,可用于任务装配。
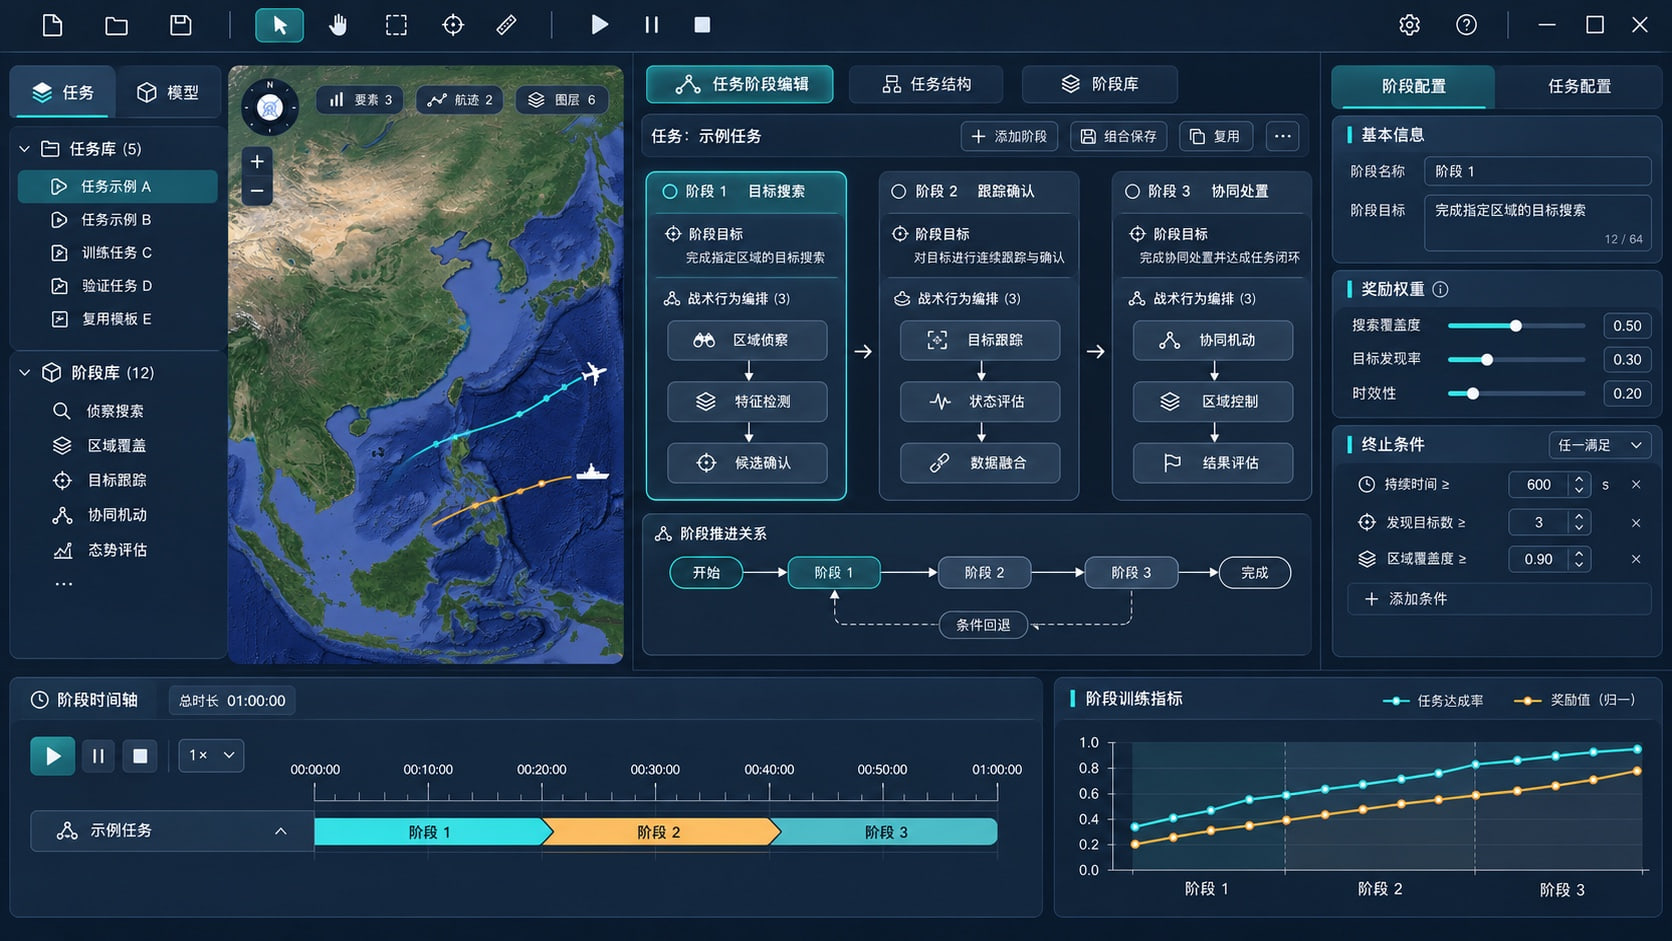
将平台任务拆分为目标明确的执行阶段,在各阶段内选取和编排已构建的战术行为,配置阶段目标、奖励权重和终止条件,定义阶段间的推进关系。阶段可组合成完整任务,也可独立保存复用,便于分段设计、定位策略短板和单独重新训练。
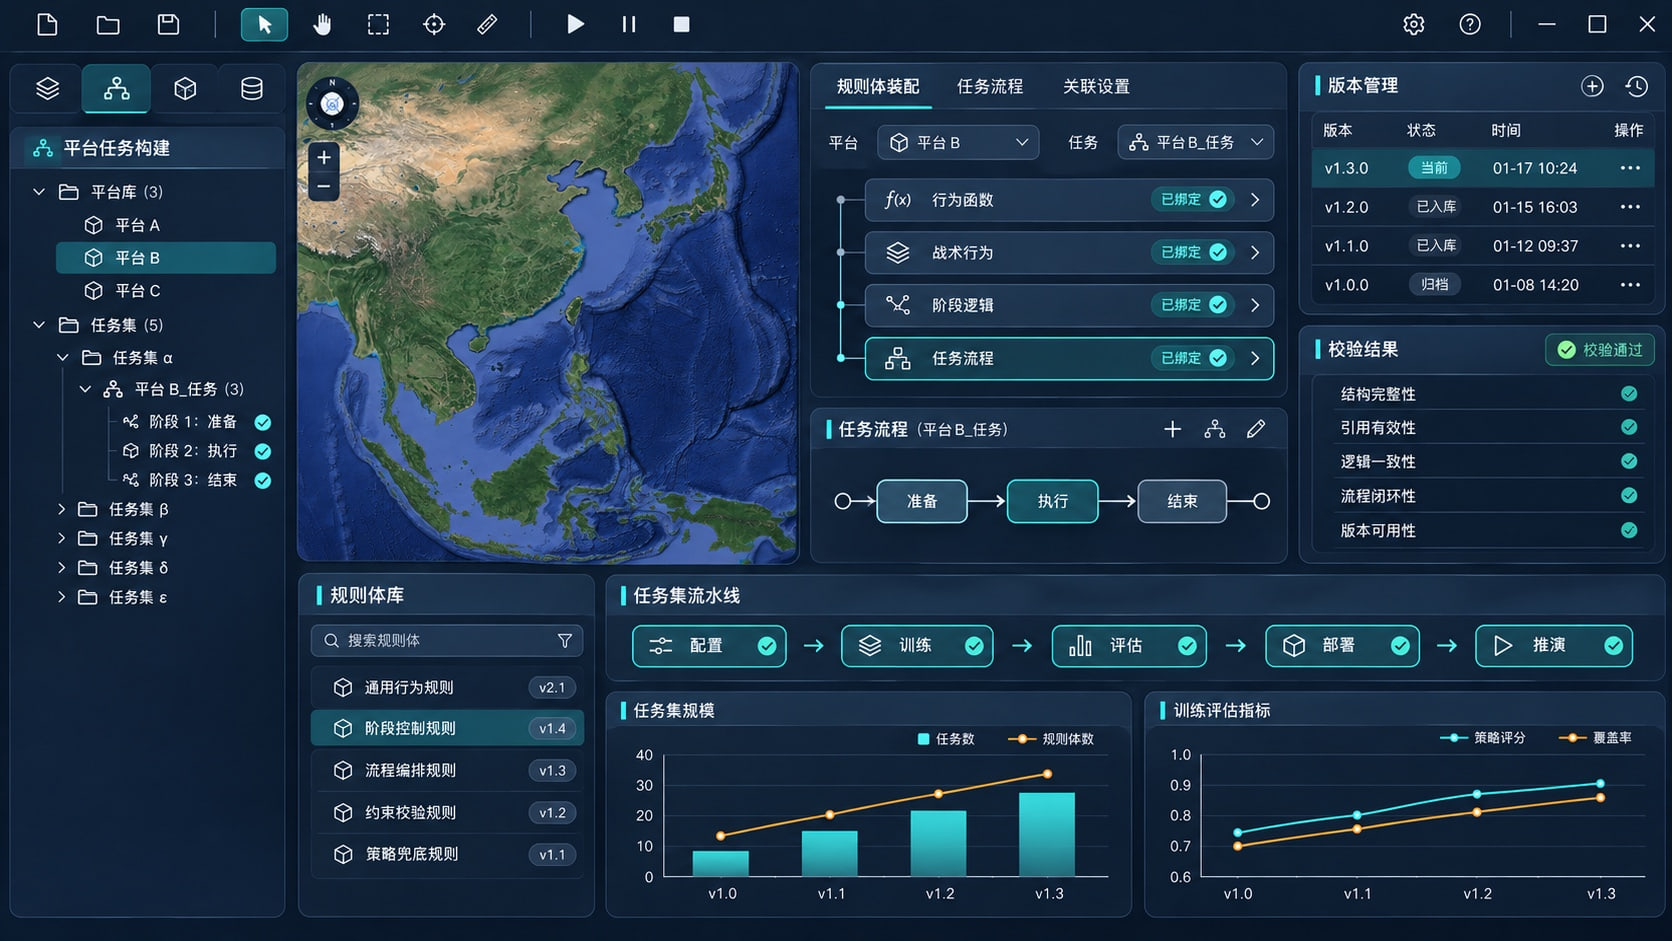
将多个任务阶段组合为平台任务,经校验后入库形成任务集。平台选取任务后,逐层绑定行为函数、战术行为、阶段逻辑与任务流程,完成规则体构建。产物按平台与任务索引纳入版本管理,可作为策略先验和兜底规则接入训练,也可下发至推演环境,贯通配置、训练、评估、部署和推演。
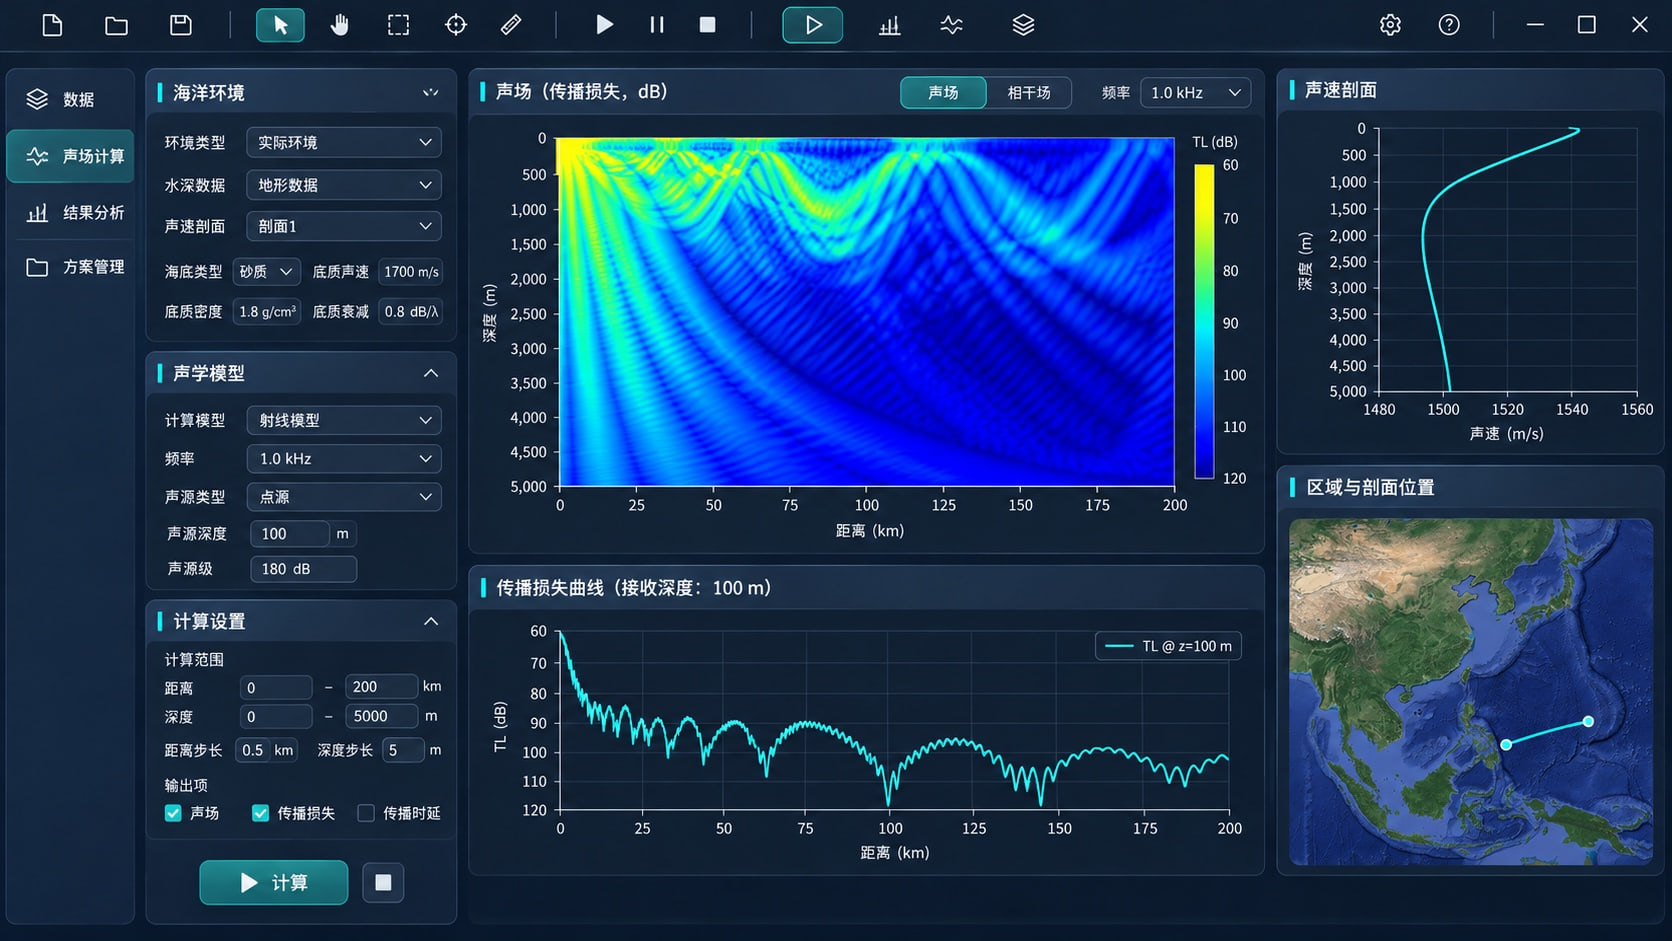
组织海洋环境与声学模型输入,展示声场及声传播损失等仿真结果。
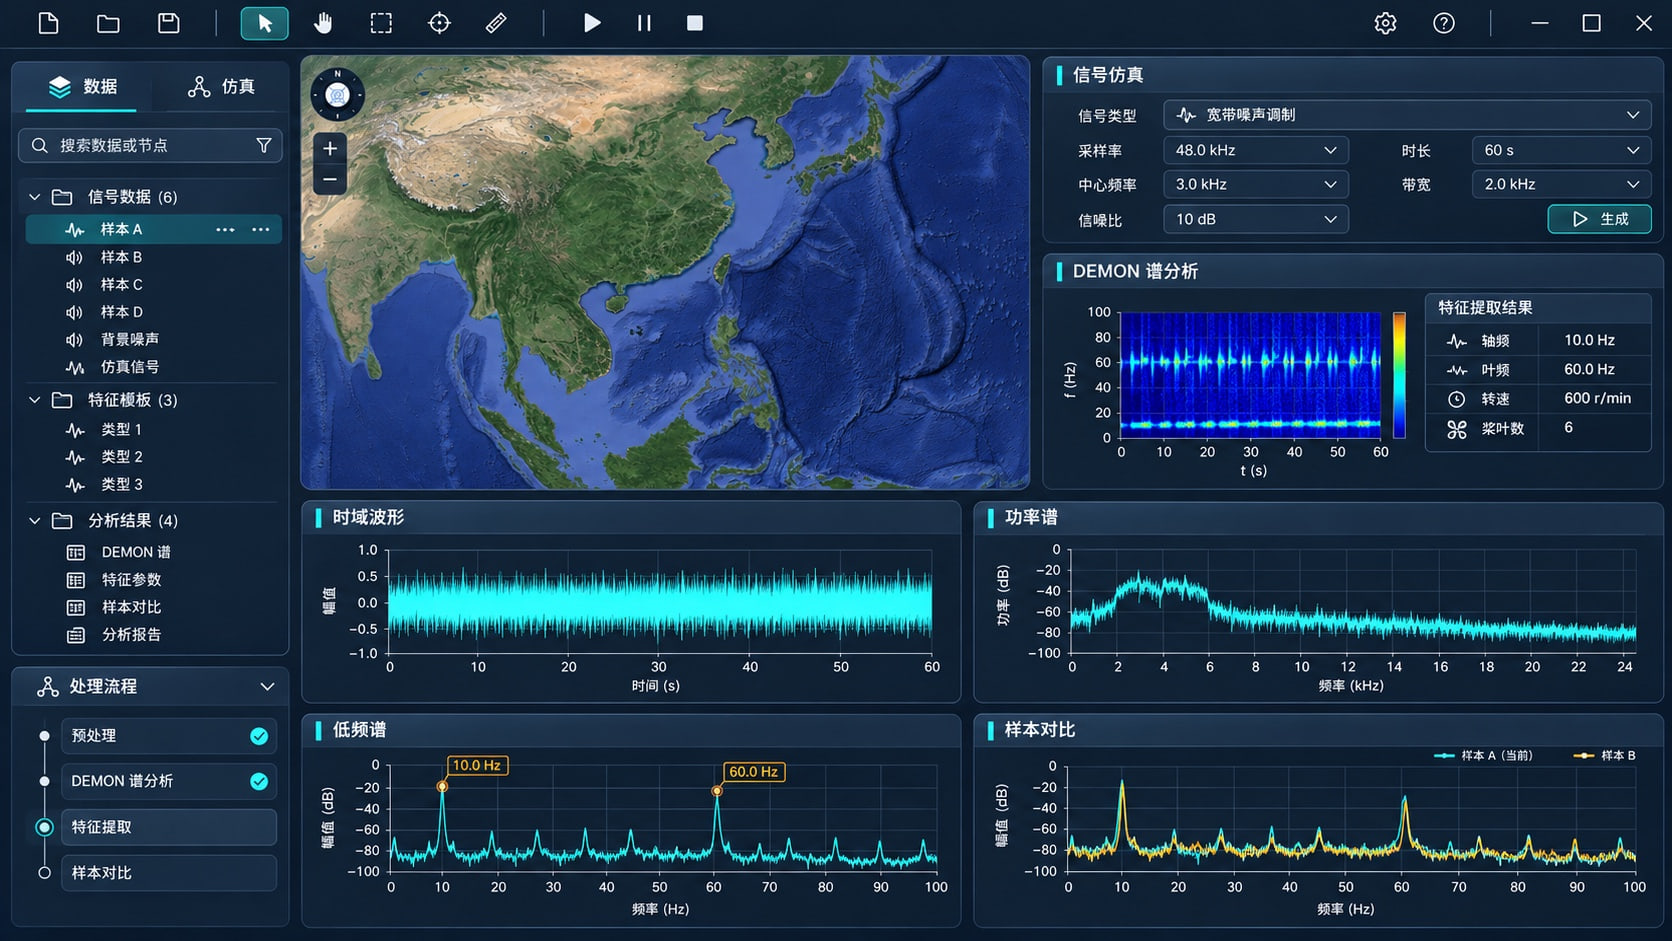
支持时域、频域信号展示及样本对比。通过 DEMON 谱分析提取目标声学特征,包括轴频、叶频、转速和桨叶数。
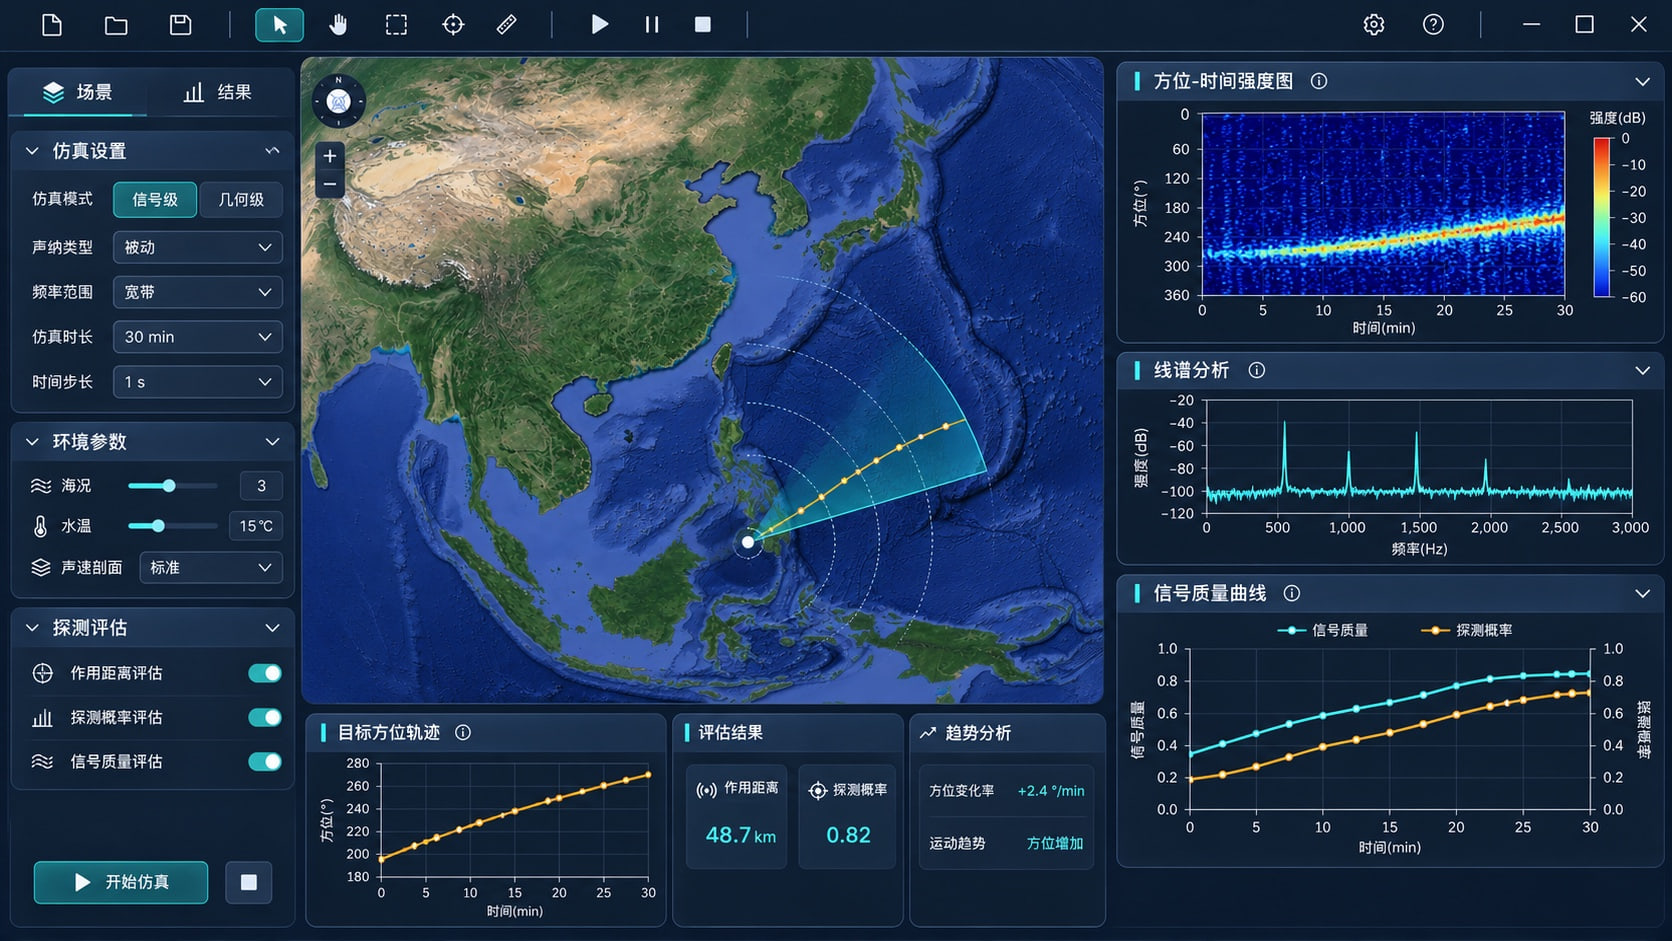
支持信号级声纳探测仿真,通过分析目标线谱特征和不同方位的信号强度分布评估信号质量。捕捉目标的动态声学特征,记录目标方位随时间变化的轨迹,用于判断运动趋势,并支持作用距离和探测概率评估。
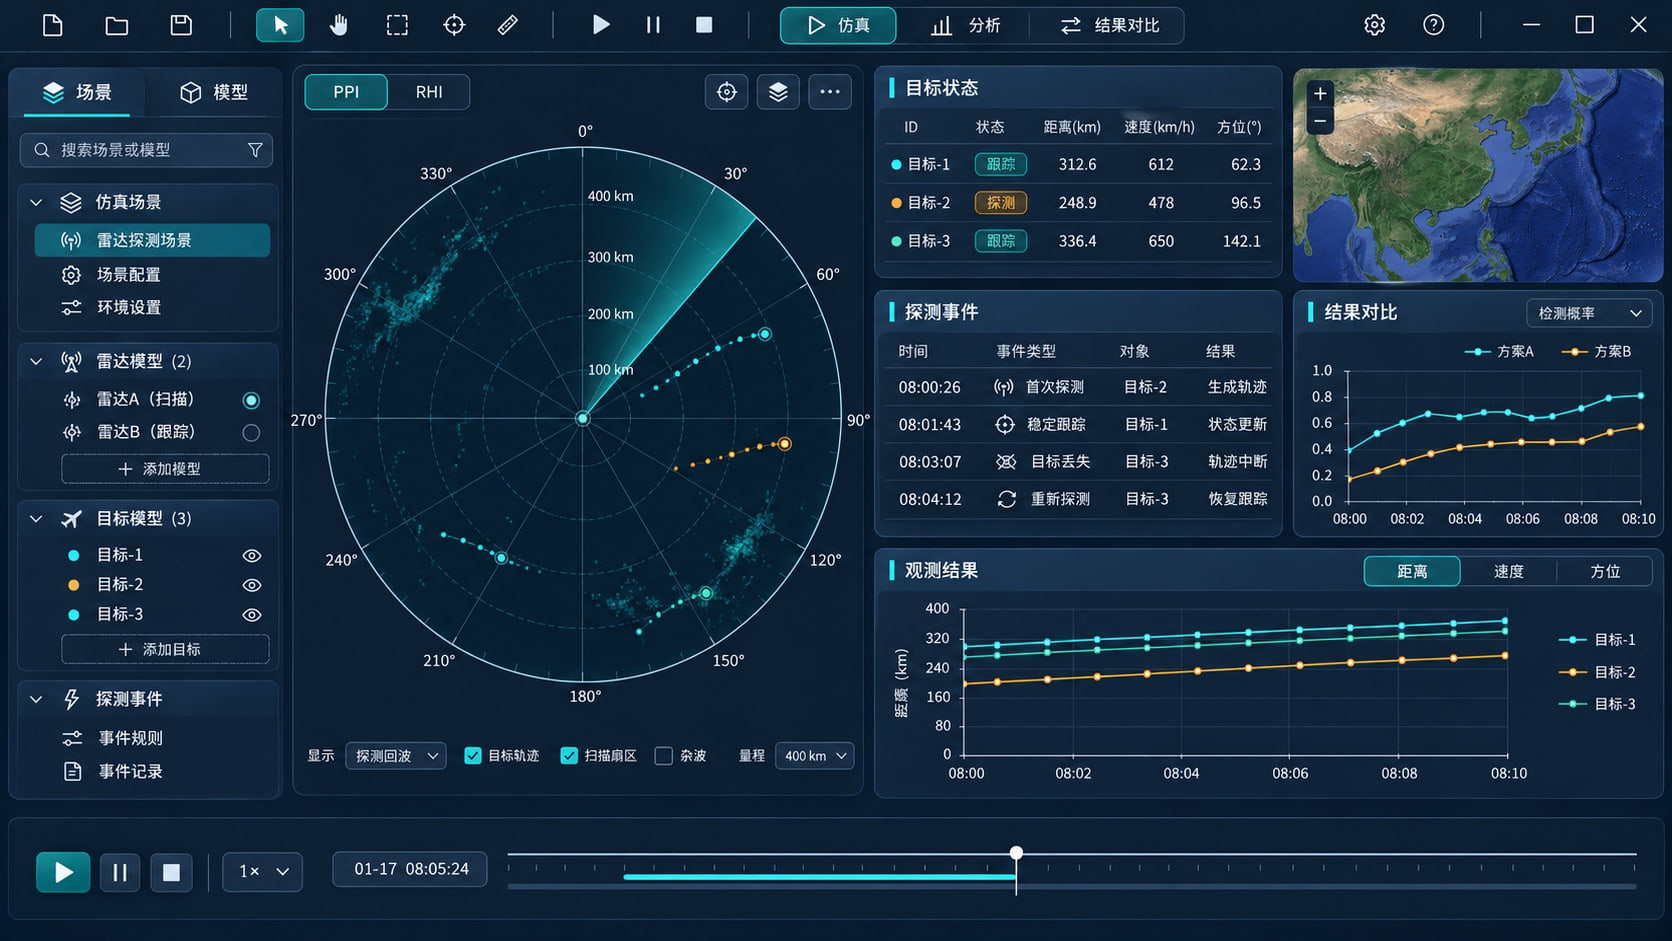
在仿真场景中呈现雷达观测、目标状态与探测事件,支持结果查看与对比。
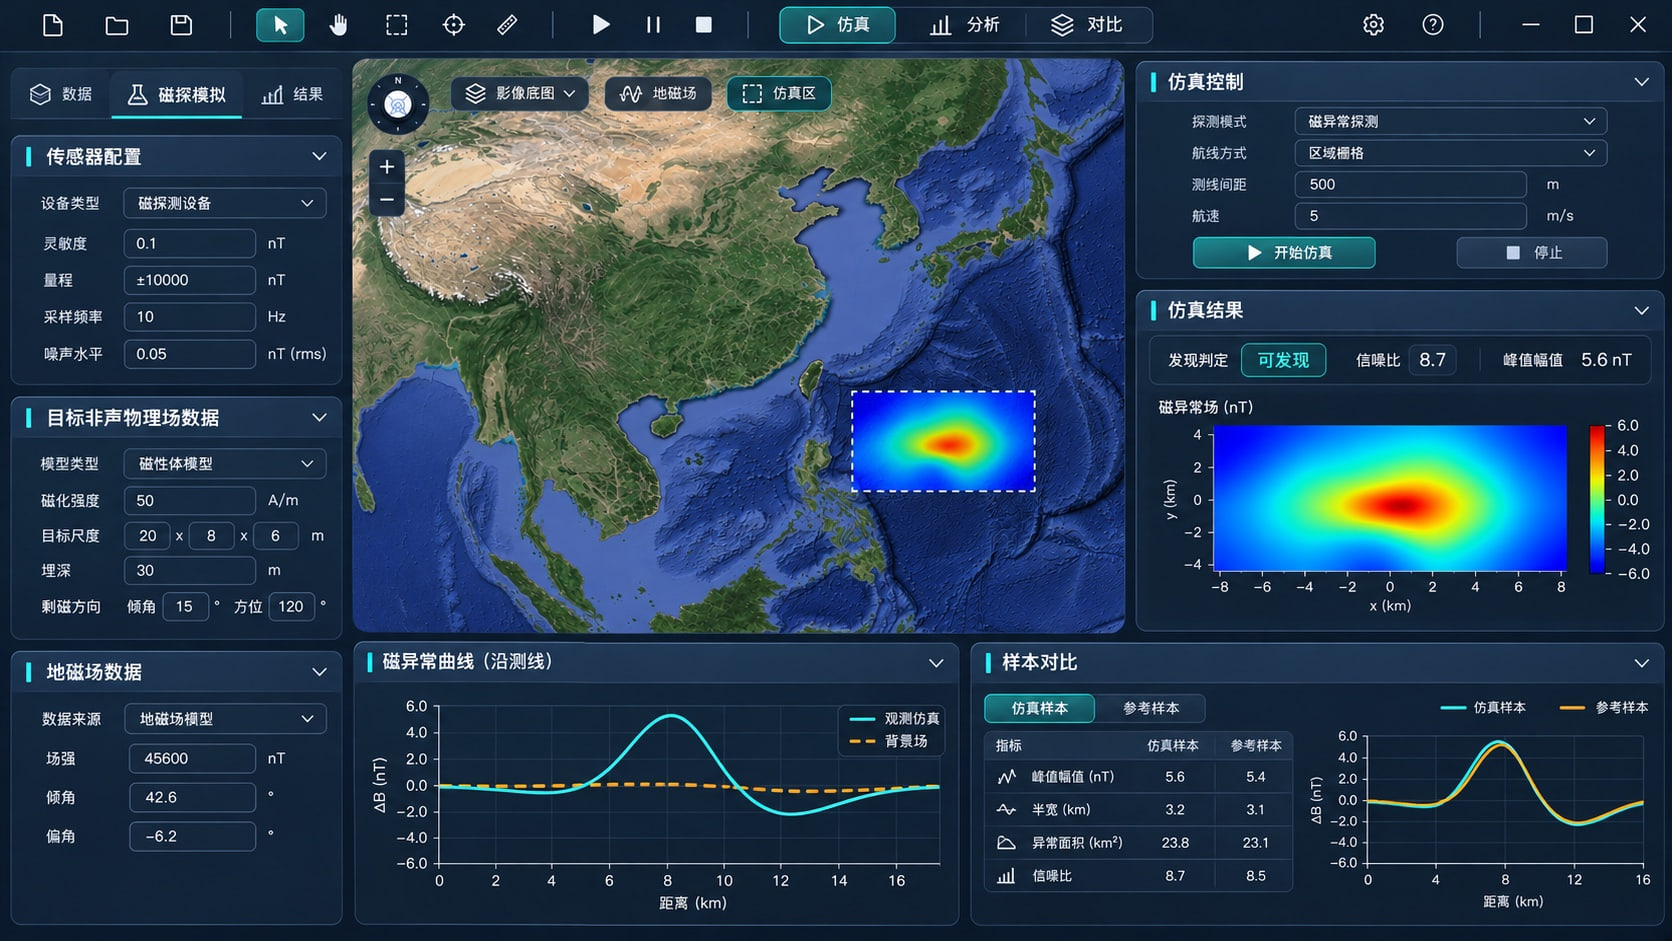
以磁探测设备的传感器性能参数和目标非声物理场数据为输入,结合地磁场数据开展磁异常探测仿真,评估磁探仪能否发现目标。
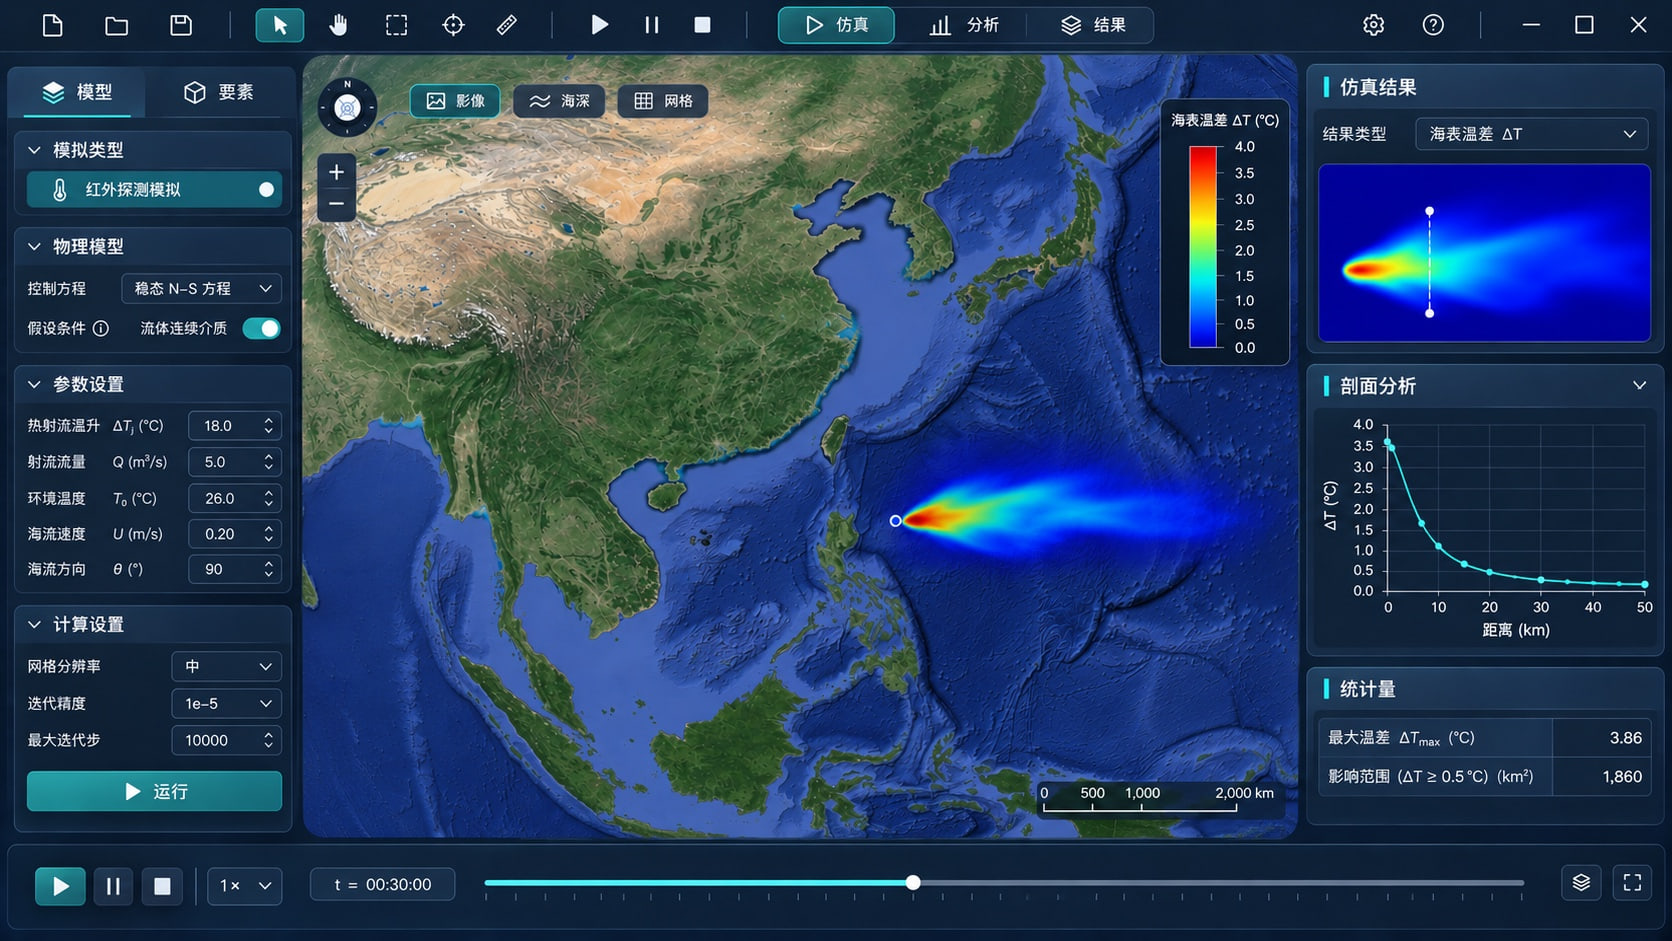
基于流体连续介质假设,求解稳态 Navier–Stokes(N–S)方程,模拟目标热射流及热浮升引起的海表温差变化,为目标红外隐蔽性评估提供依据。
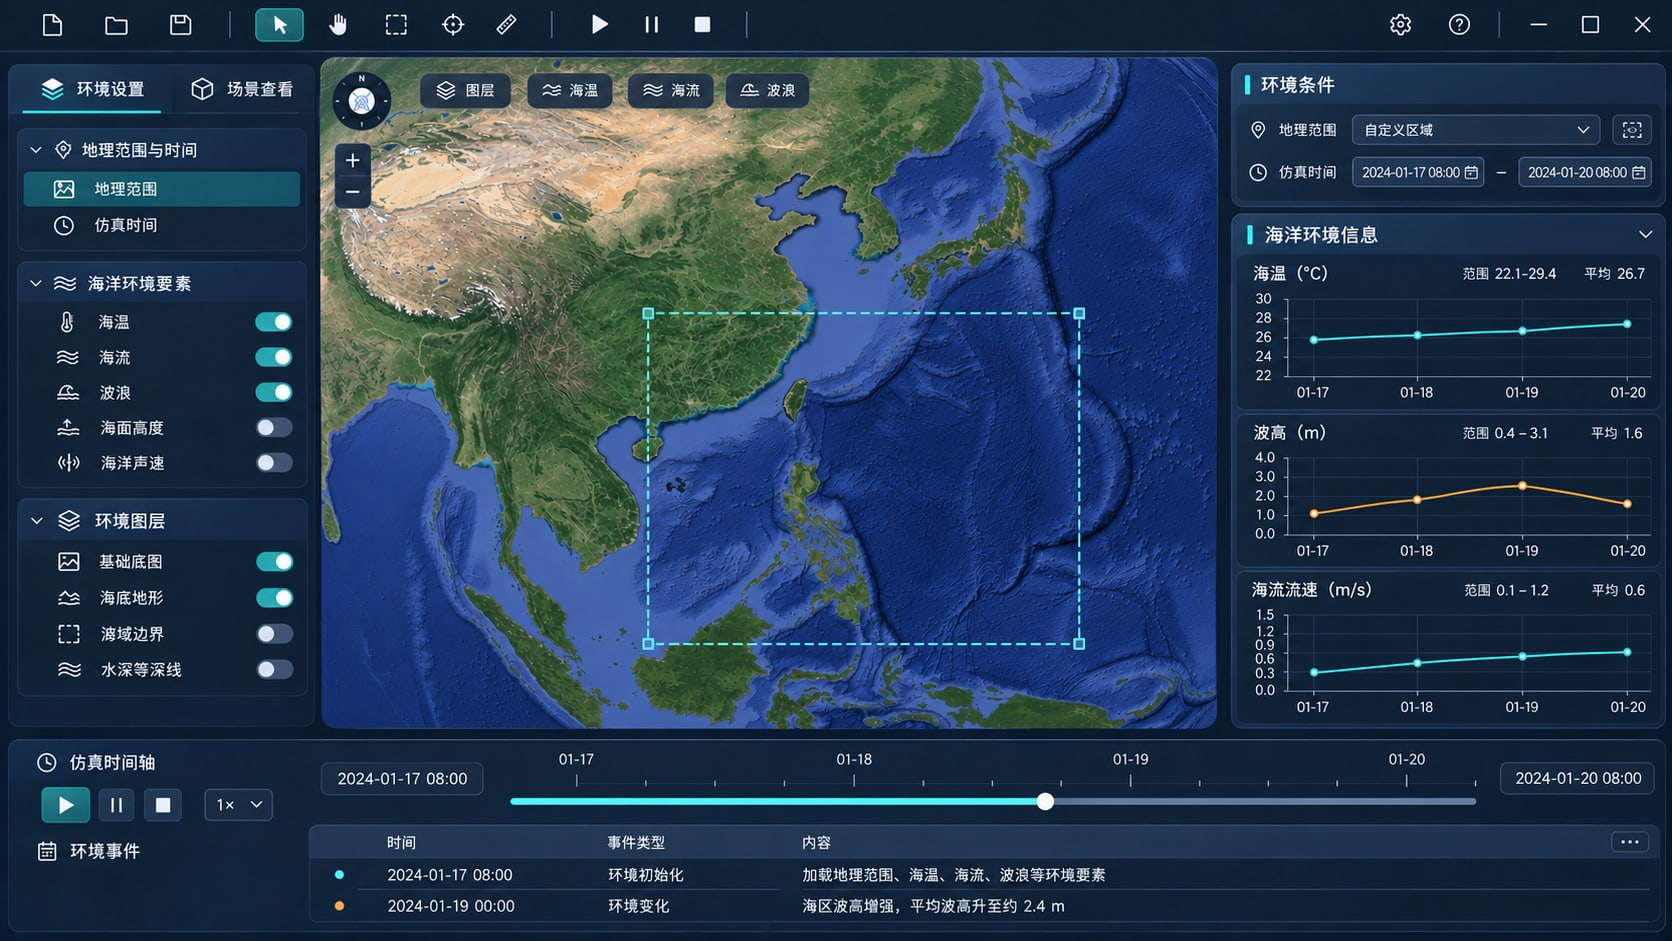
围绕研究场景统一组织地理范围、仿真时间与海洋环境信息,为后续兵力部署和场景展示建立一致的环境背景。通过图层与场景视图查看环境要素,使想定条件清晰、可检查。
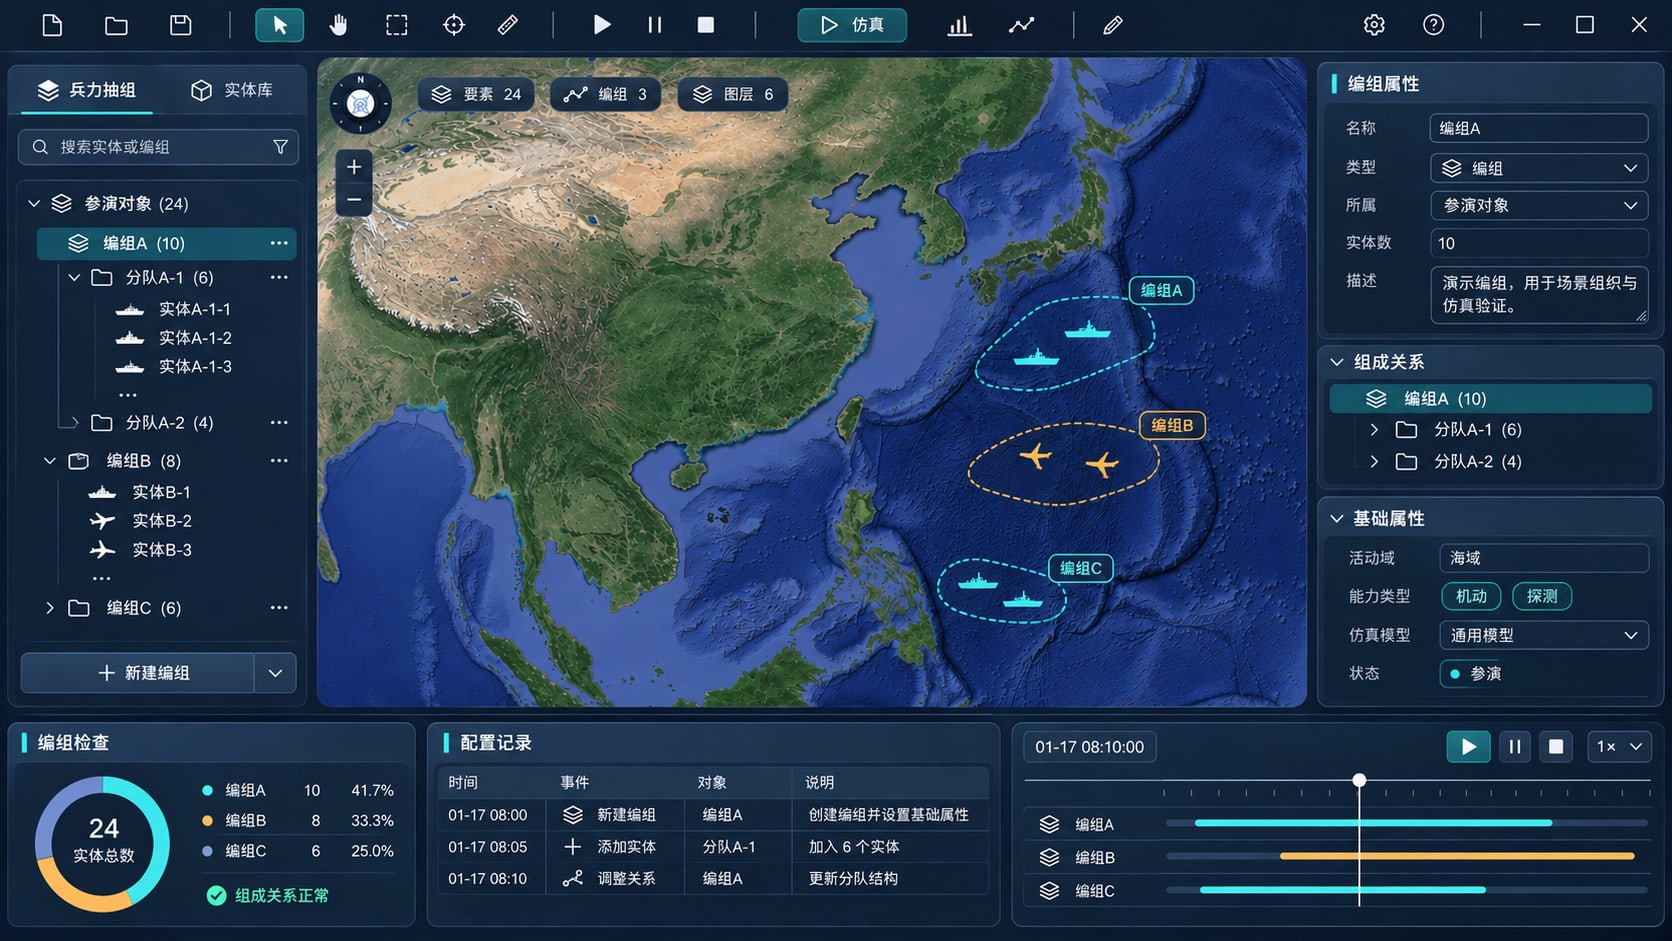
按想定需求组织参与仿真的兵力实体,建立编组、所属关系及基础属性。通过清晰的层级结构查看参演对象,便于在场景搭建过程中检查实体组成与关联信息。
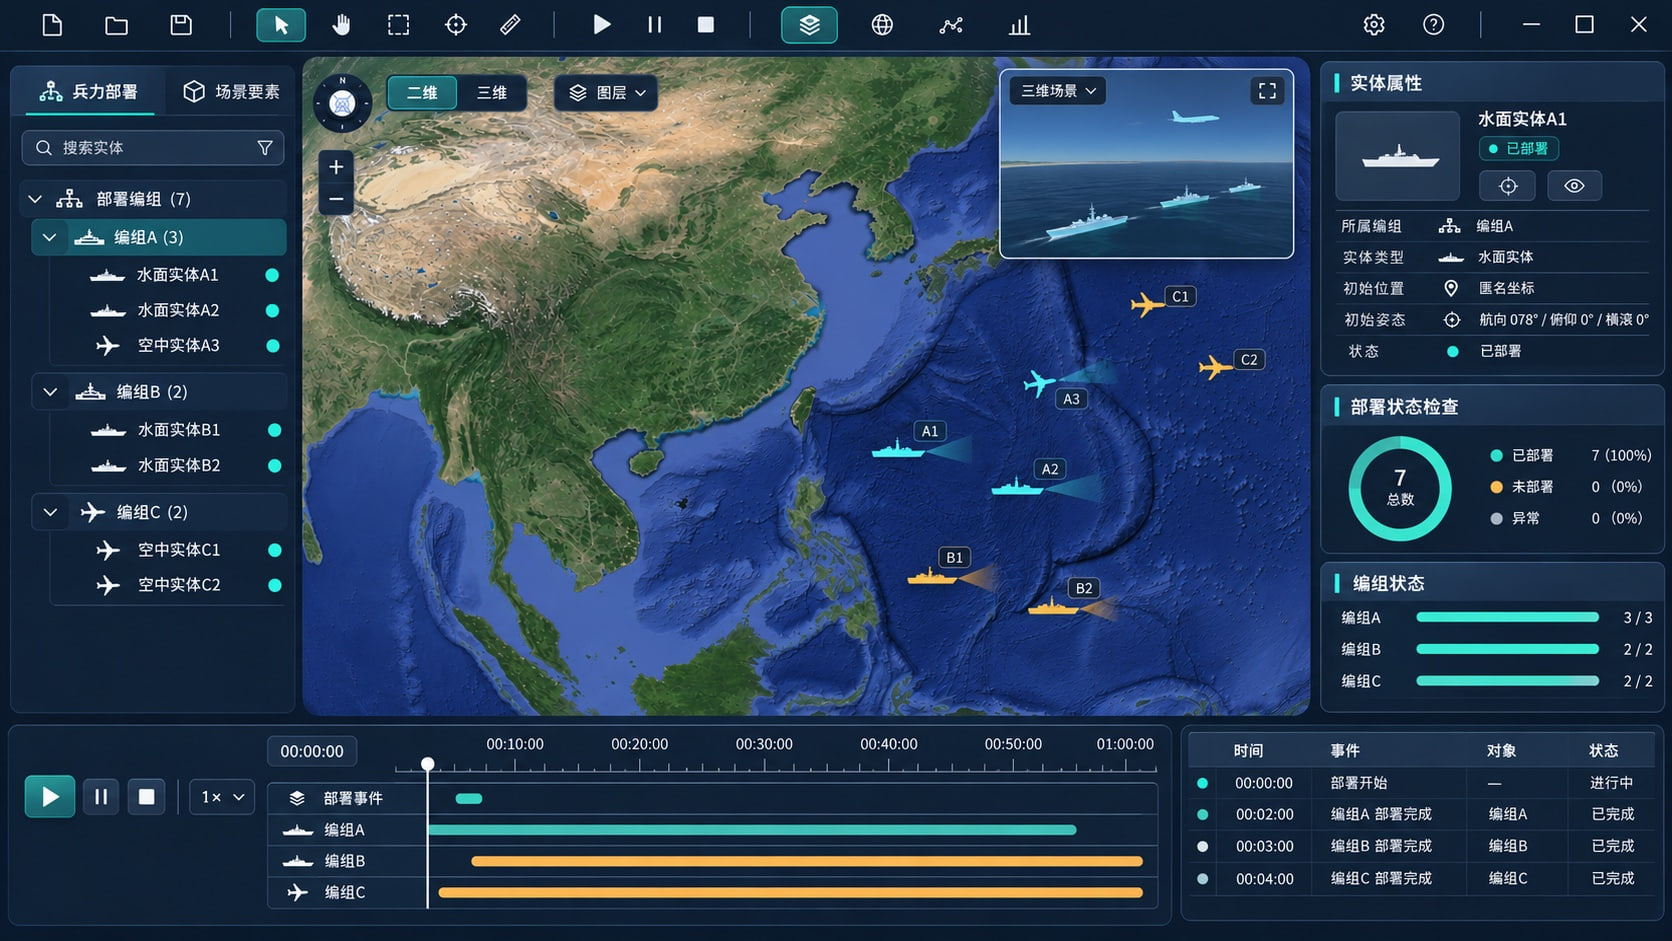
在二维海图与三维场景中呈现兵力实体的初始位置、姿态及相关状态,使参演对象与环境背景直观对应。部署结果作为仿真场景的一部分,供后续筹划和推演使用。
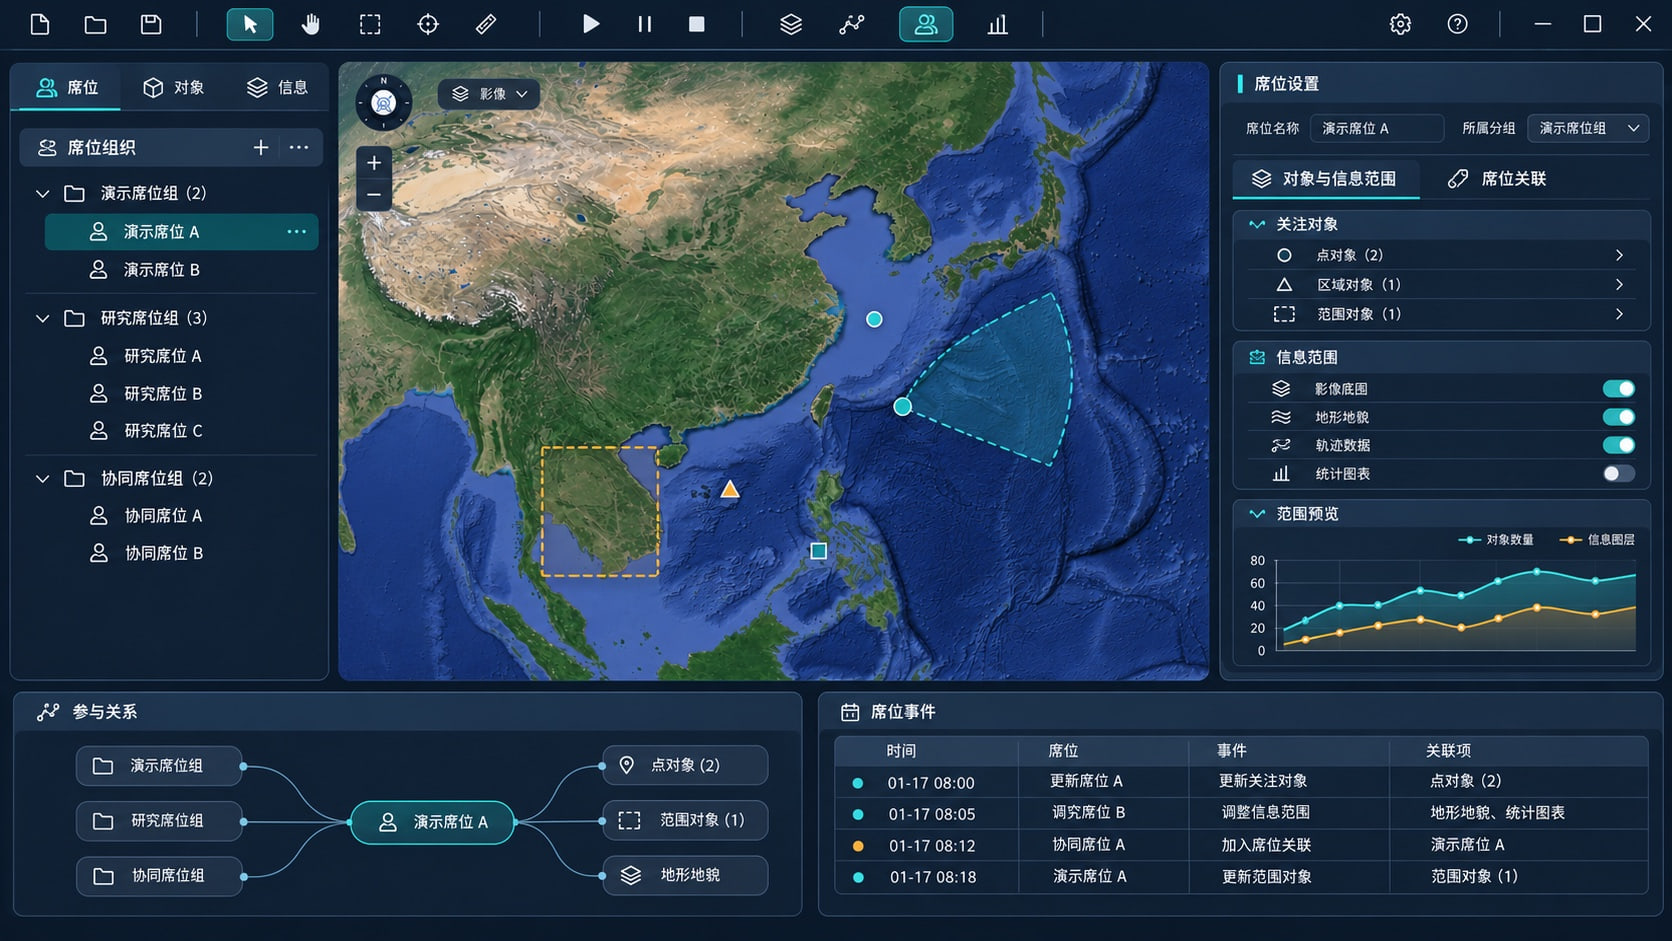
围绕演示、研究与协同需求组织参与席位,配置席位关注的对象与信息范围。通过统一的席位视图梳理参与关系,使不同角色能够清晰理解各自的场景信息。
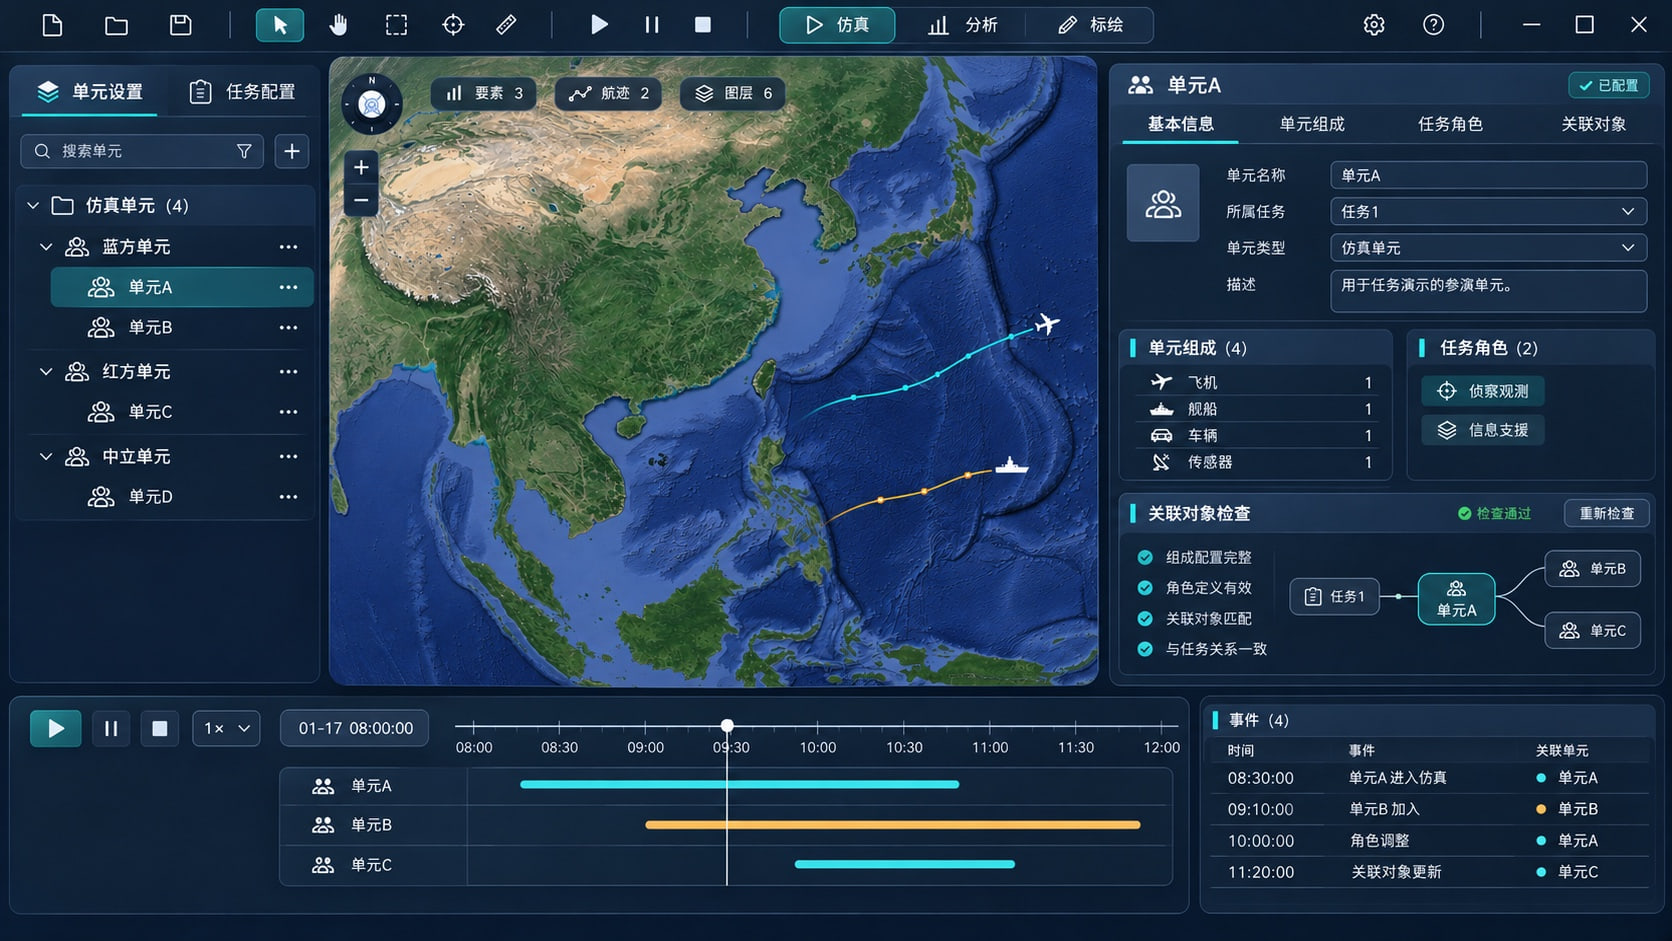
按任务组织需要建立仿真单元,集中描述单元名称、组成、角色与关联对象。使任务配置与参演实体保持清晰关系,为协同规划和过程展示提供基础。
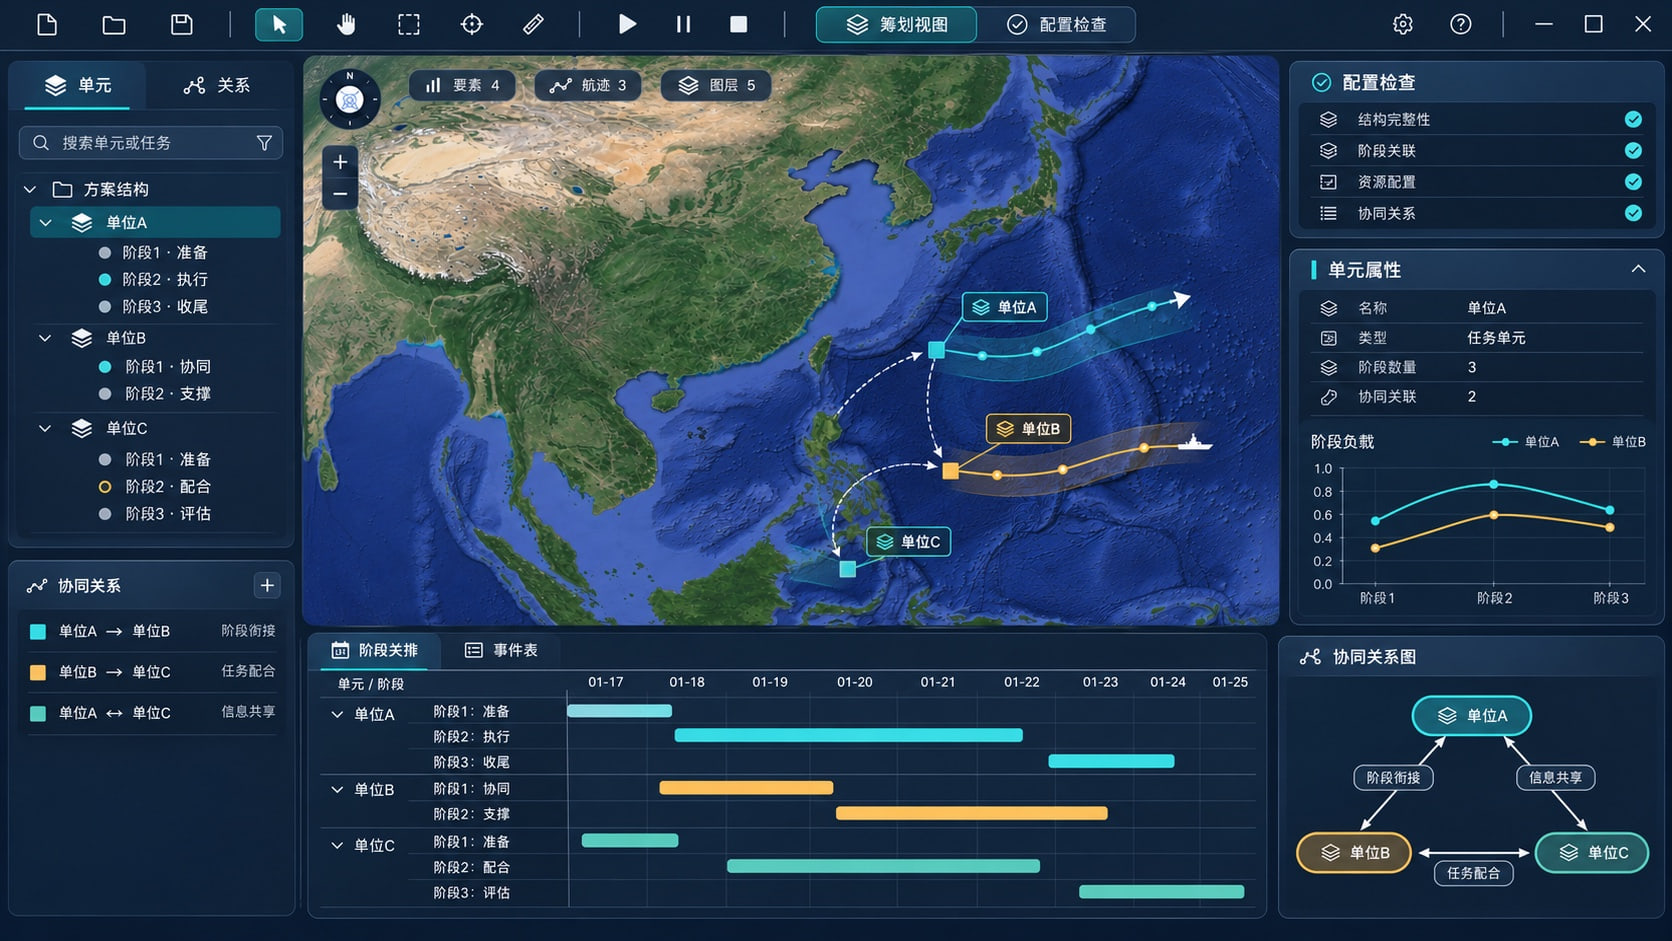
以统一场景表达多个任务单元的阶段安排与协同关系,帮助梳理单元之间的衔接。在筹划视图中检查配置关联,便于研究和展示方案的整体结构。
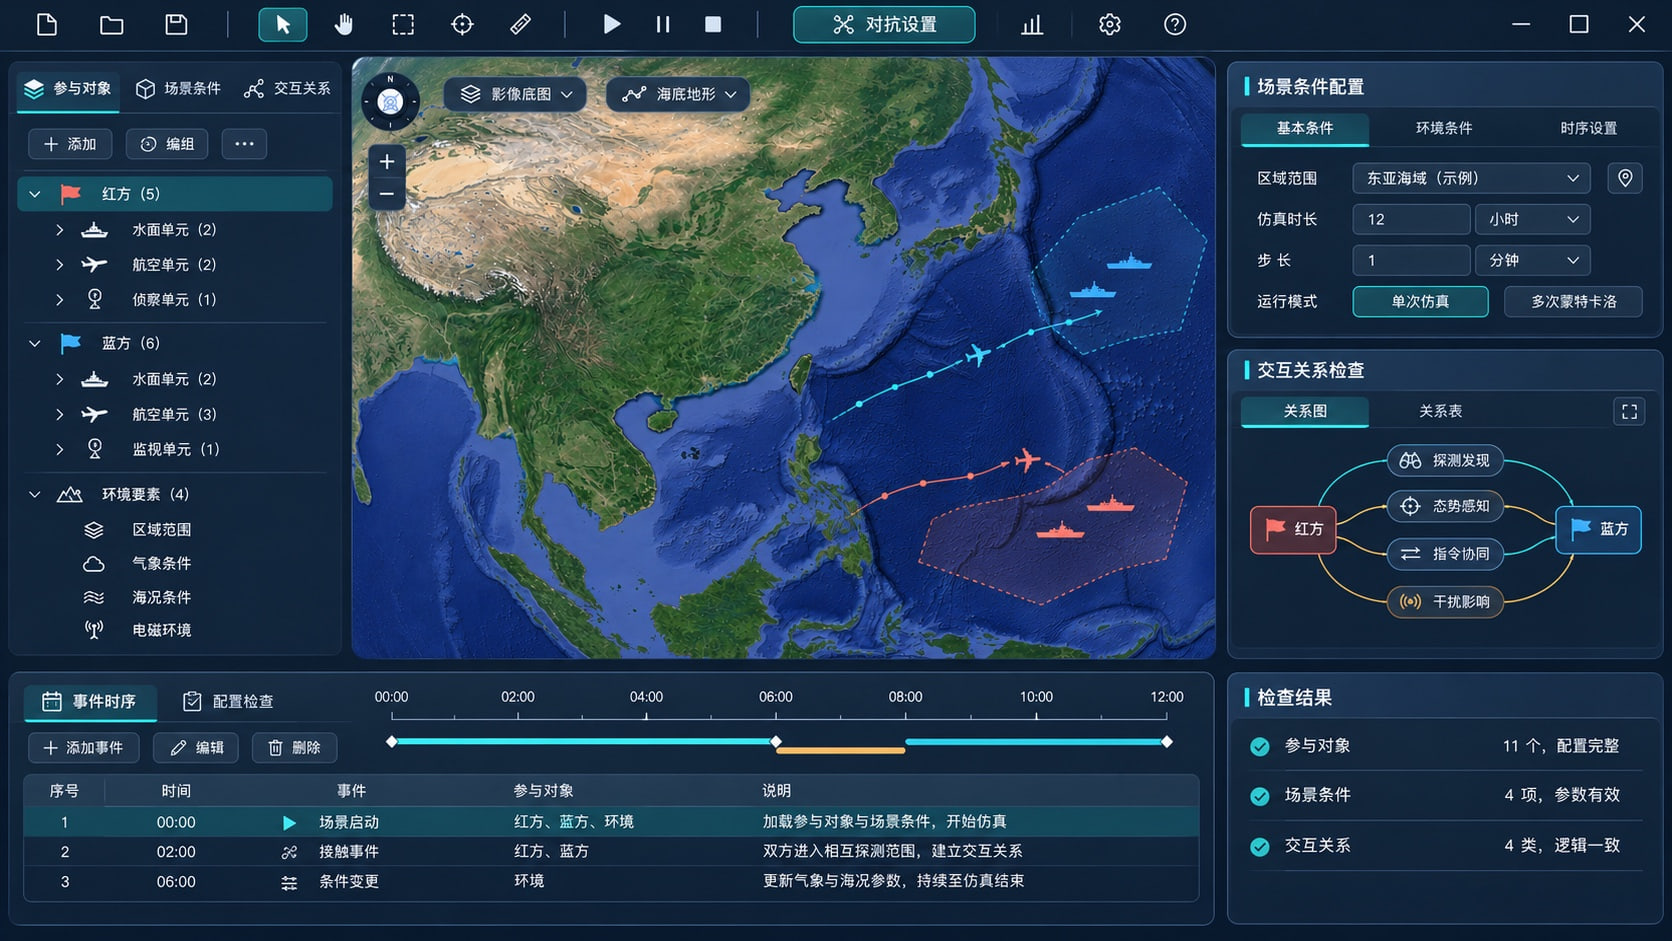
组织红蓝双方仿真实体、场景条件与交互关系,形成可供研究的对抗想定。通过统一配置视图检查参与对象与条件,保证场景描述明确、便于理解。
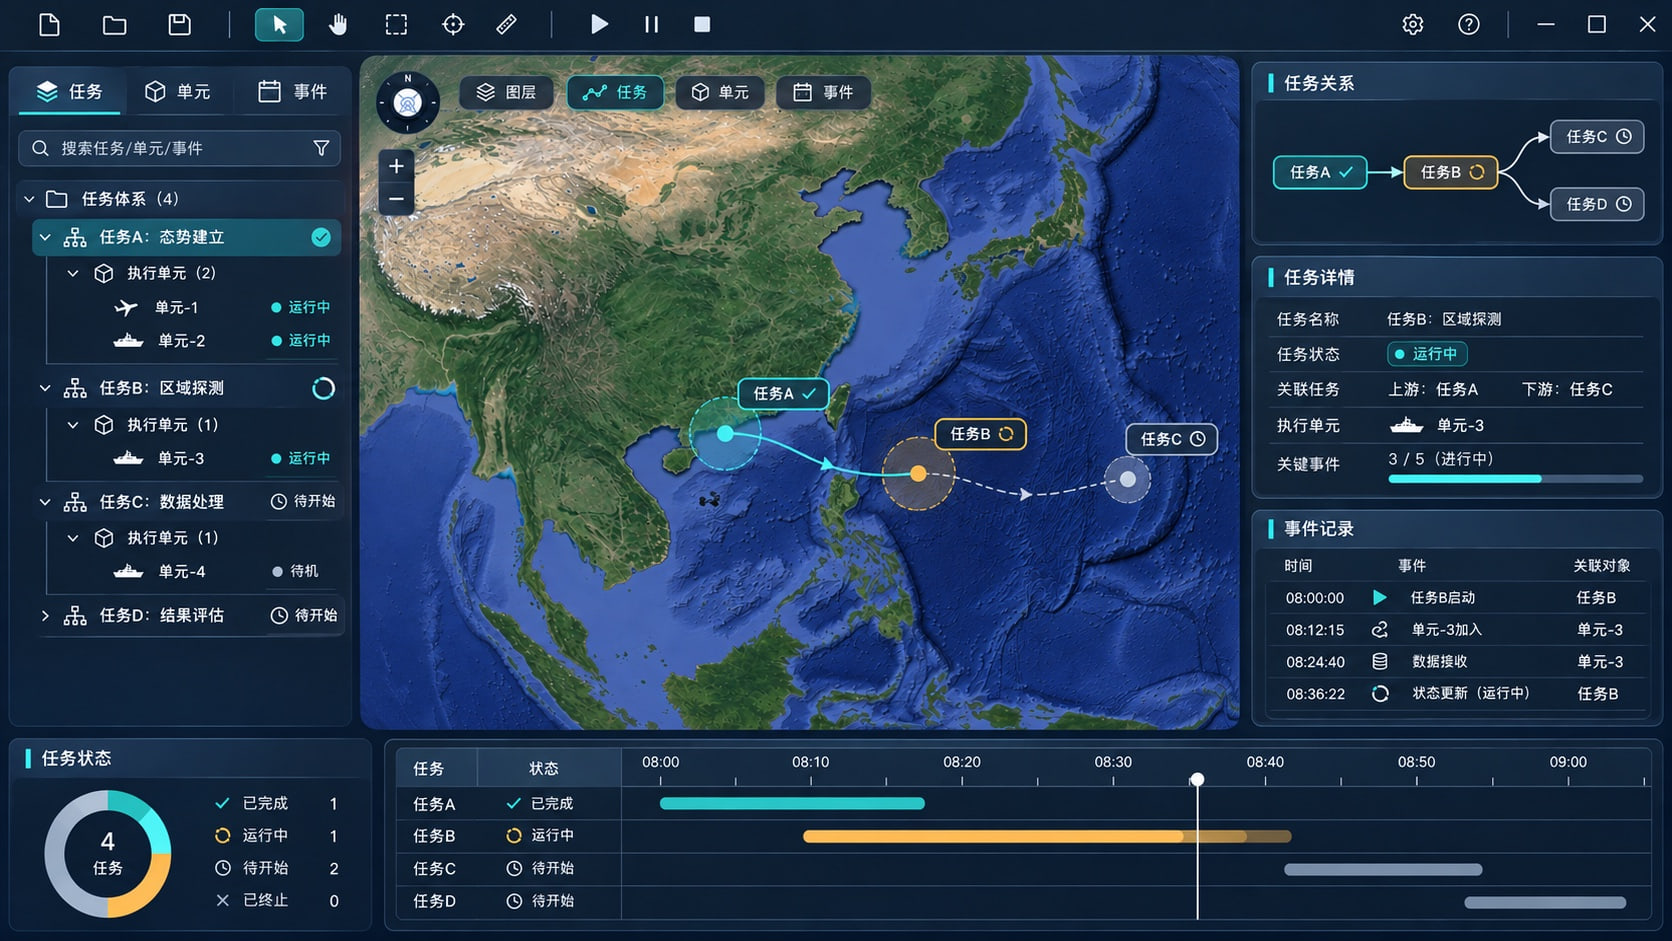
将任务、执行单元与相关事件关联,呈现任务之间的关系及状态变化。通过图文与场景表达梳理任务衔接,帮助参与者理解仿真过程中的信息流转。
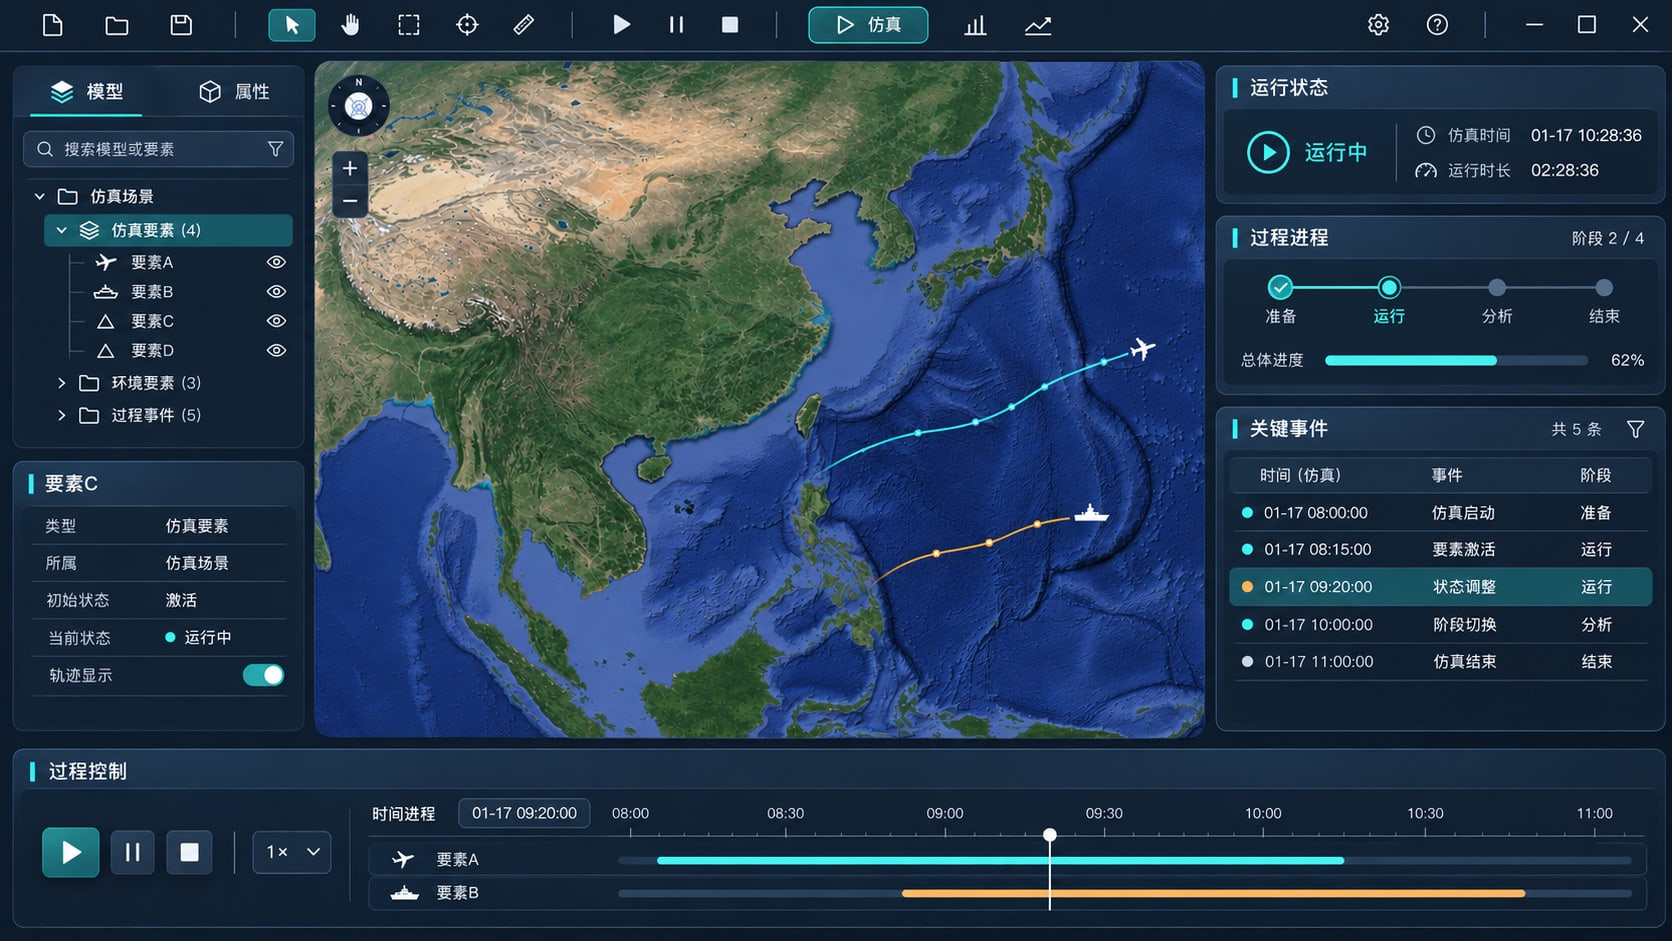
集中展示仿真运行状态、时间进程与关键事件,组织启动、暂停及过程查看等控制信息。通过统一的过程视图理解当前阶段,使演示与研究过程更有条理。
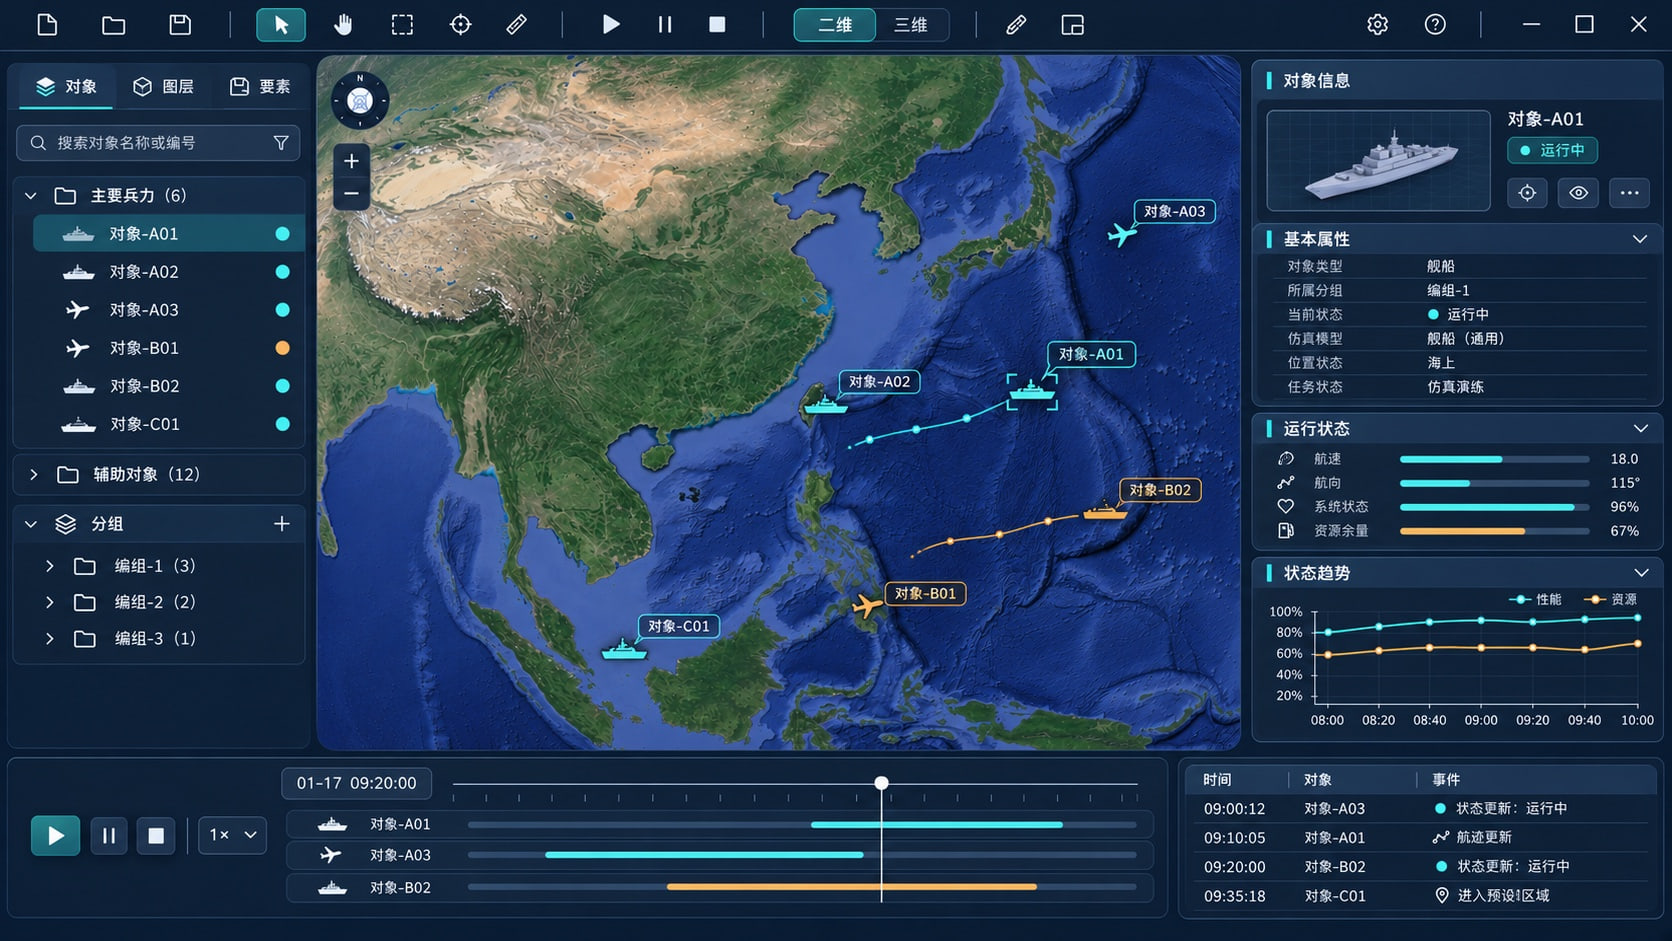
在二维三维场景中突出主要兵力对象,结合对象标识、模型和状态面板展示相关信息。便于从整体态势进入对象细节,持续关注重要实体的仿真状态。
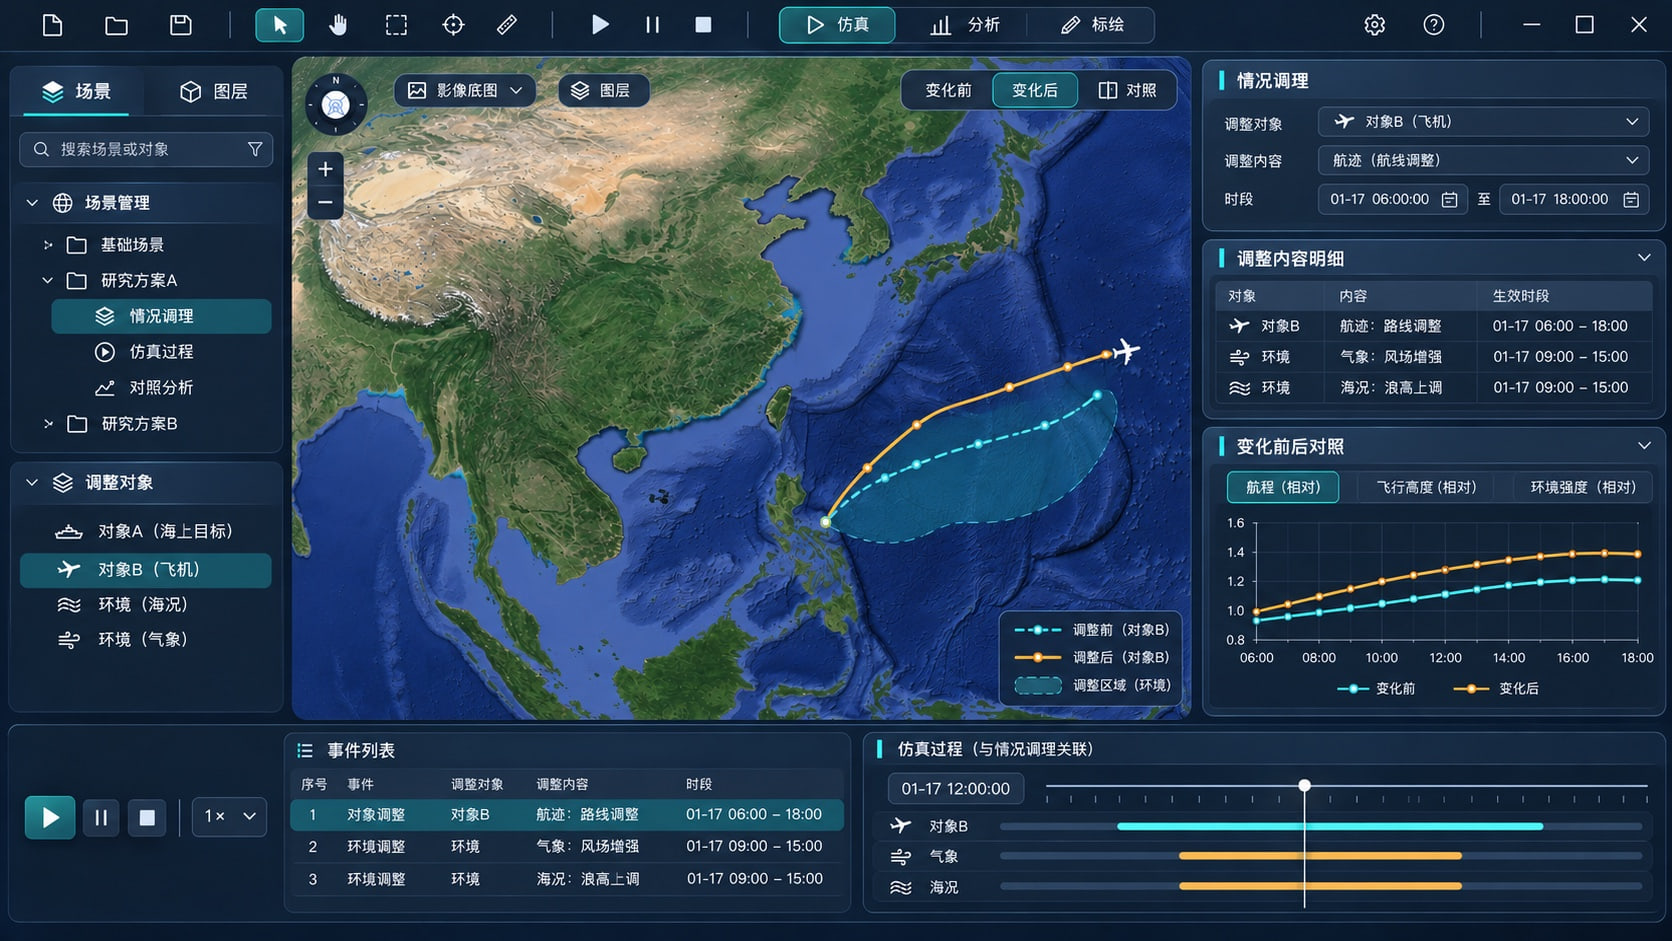
围绕演示或研究需要组织场景情况的调整信息,明确调整对象、内容与对应时段。将情况变化与仿真过程关联展示,便于对照变化前后的场景状态。
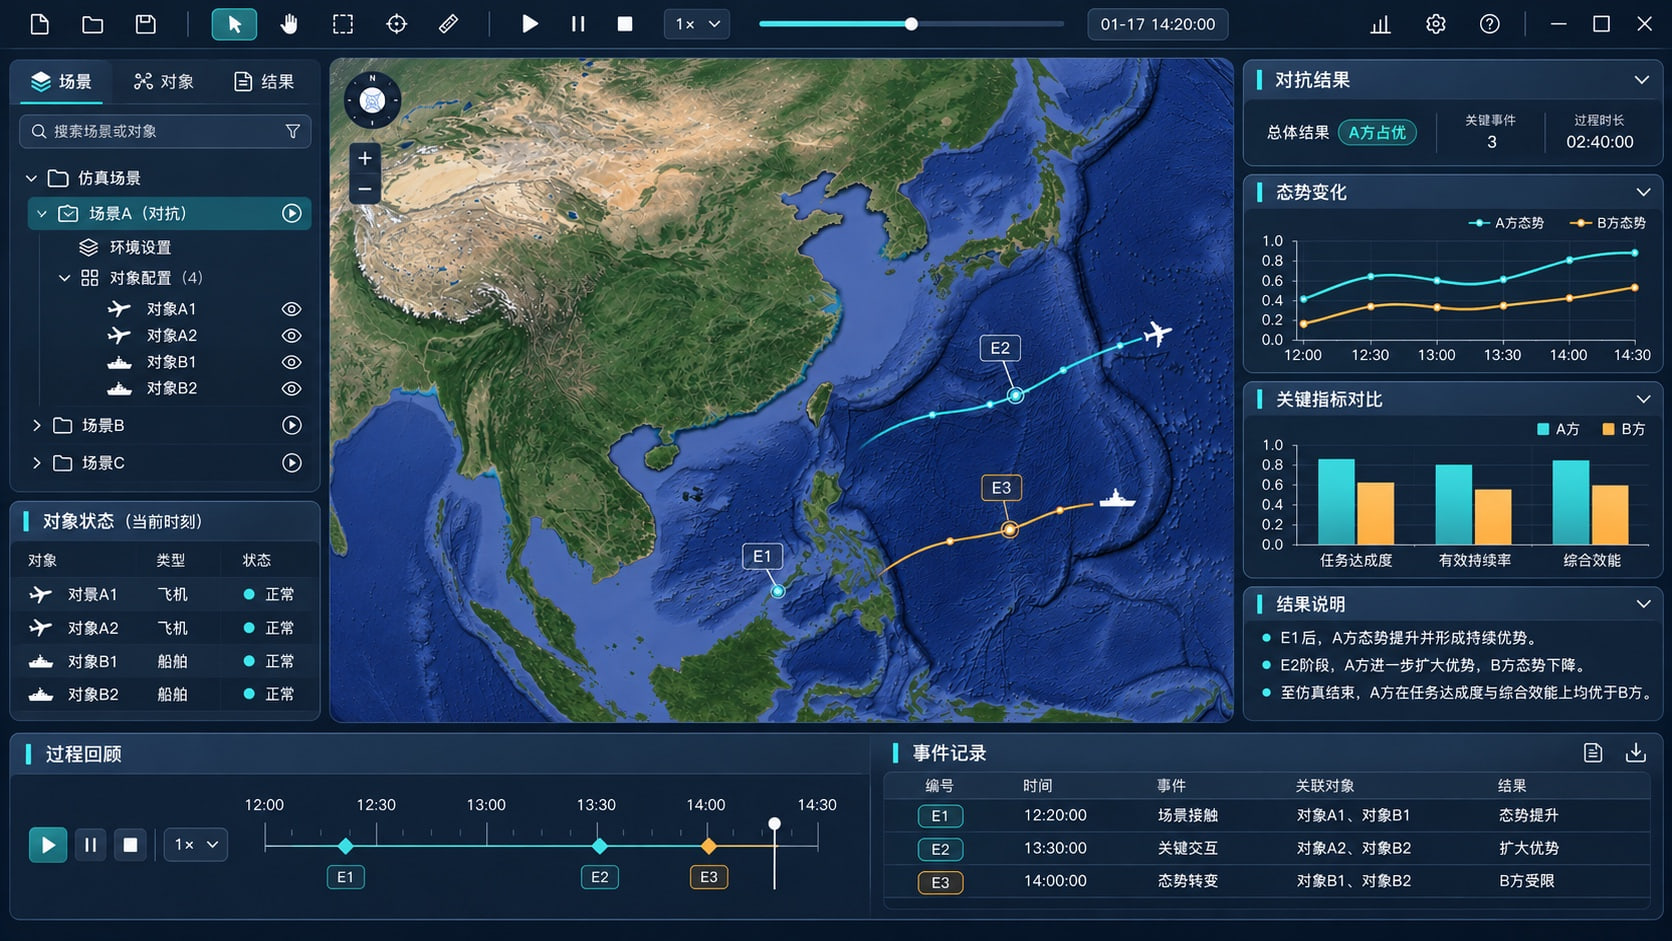
汇集仿真对抗的过程记录与结果信息,以场景、图表和文字共同呈现。将事件、对象状态和结果关联,帮助研究人员回顾过程并解释结果。
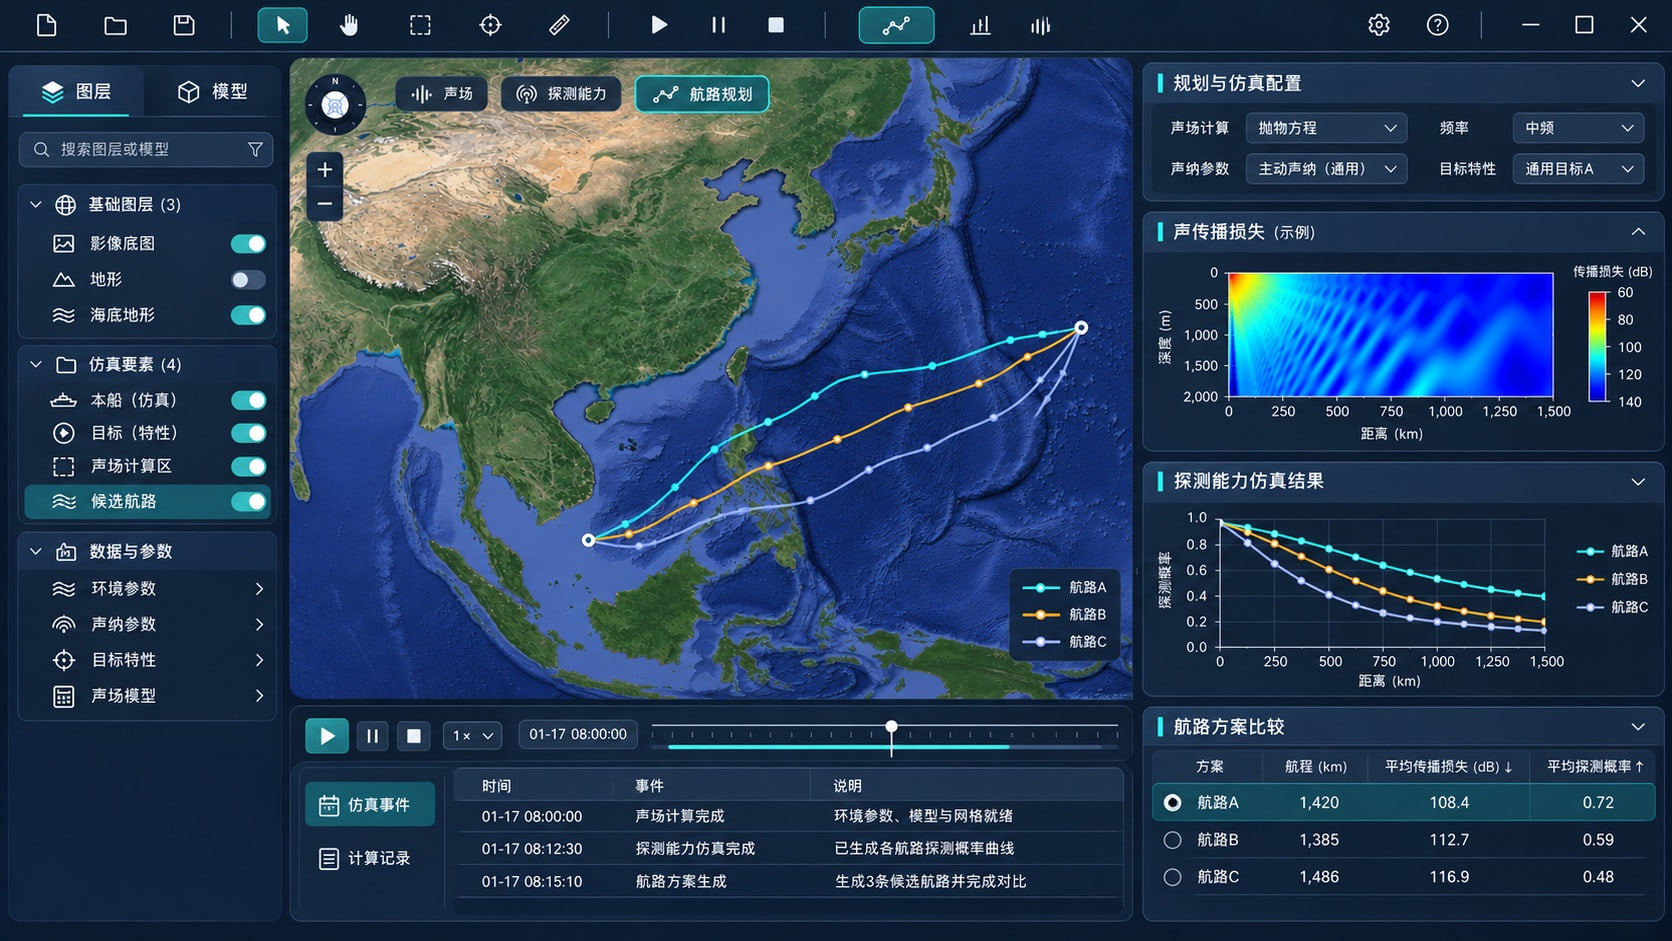
通过声场计算获取声传播损失,结合水声目标特性数据与声纳参数开展声纳探测能力的建模仿真,为多种候选航路方案的生成和比较提供参考。
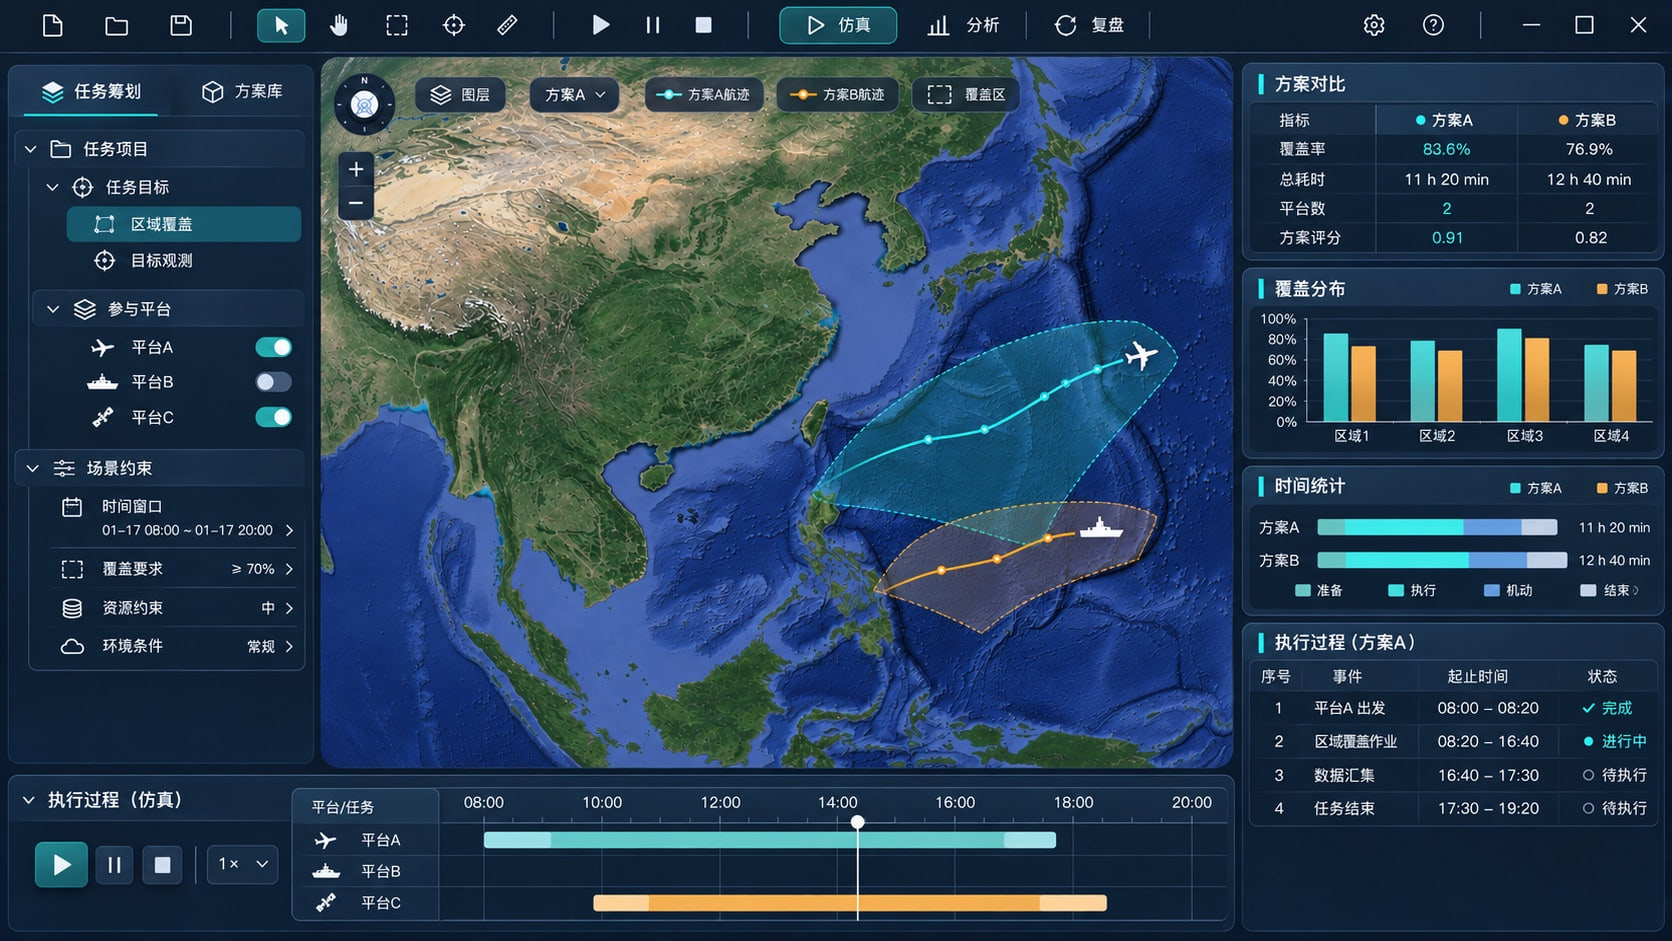
围绕任务目标、参与平台和场景约束组织候选任务方案,通过仿真比较方案的覆盖分布、时间统计及执行过程,支持任务筹划与复盘。
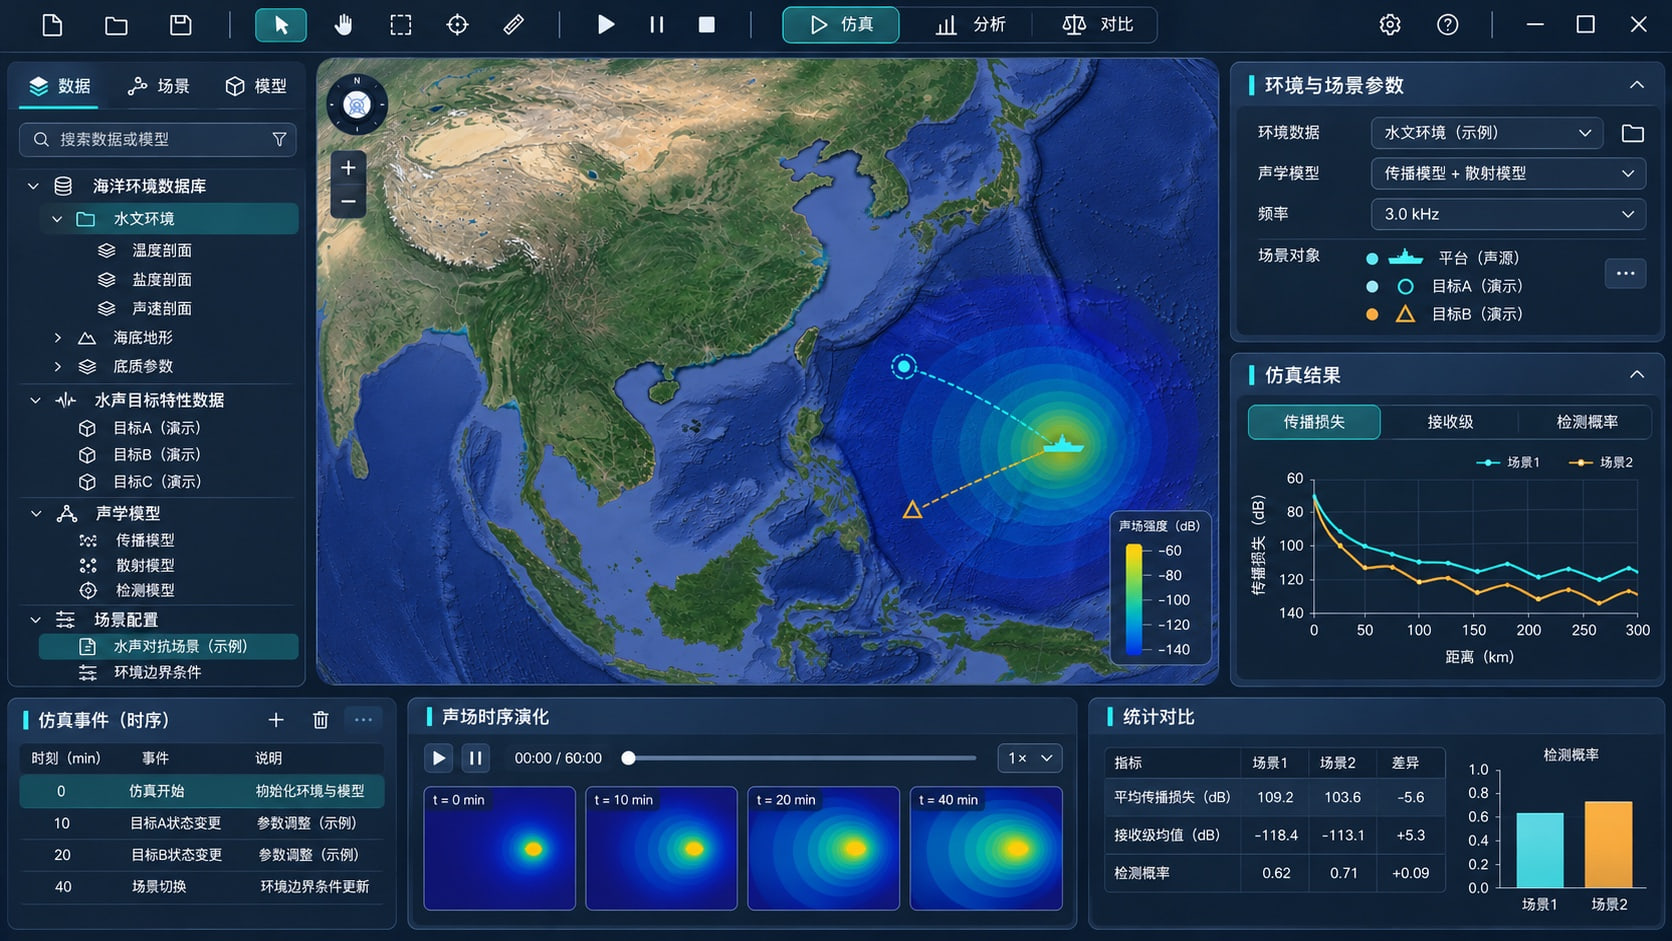
关联海洋环境数据库、水声目标特性数据与声学模型,以场景配置和环境边界条件为输入,通过声场仿真、时序分析及统计对比,展示声学场景演化与结果差异,为水声仿真研究提供依据。
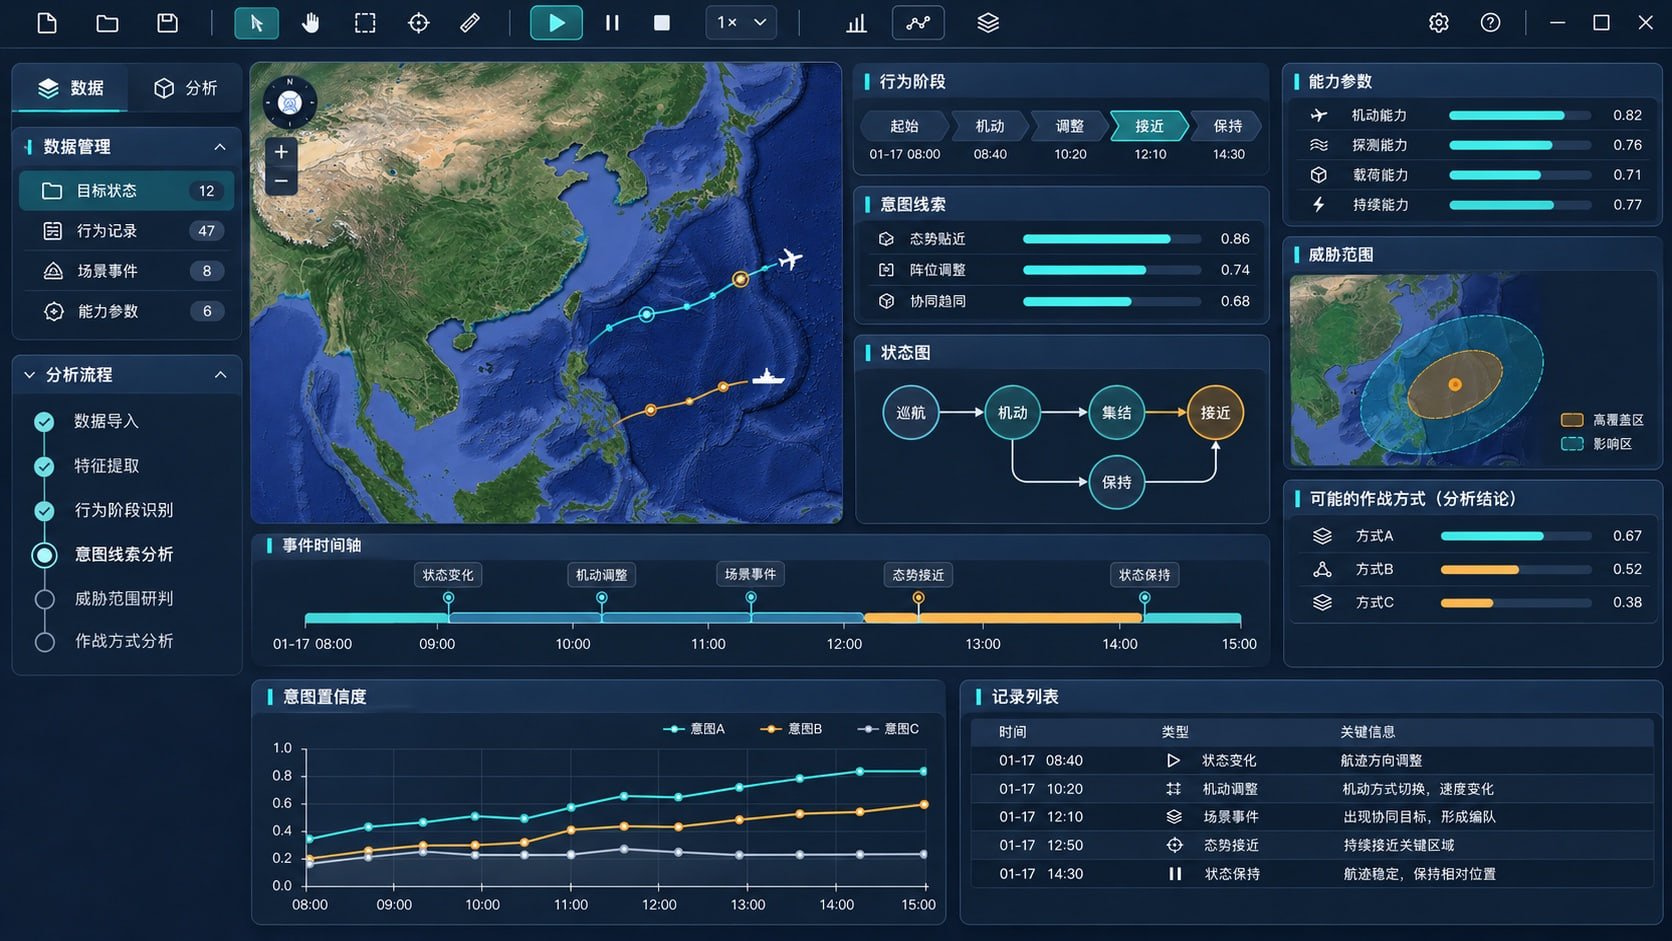
对导入的目标状态、行为记录和场景事件开展数据分析,提取行为阶段和意图线索。结合目标能力参数研判威胁范围,分析可能的作战方式,为人工研判与过程复盘提供参考。
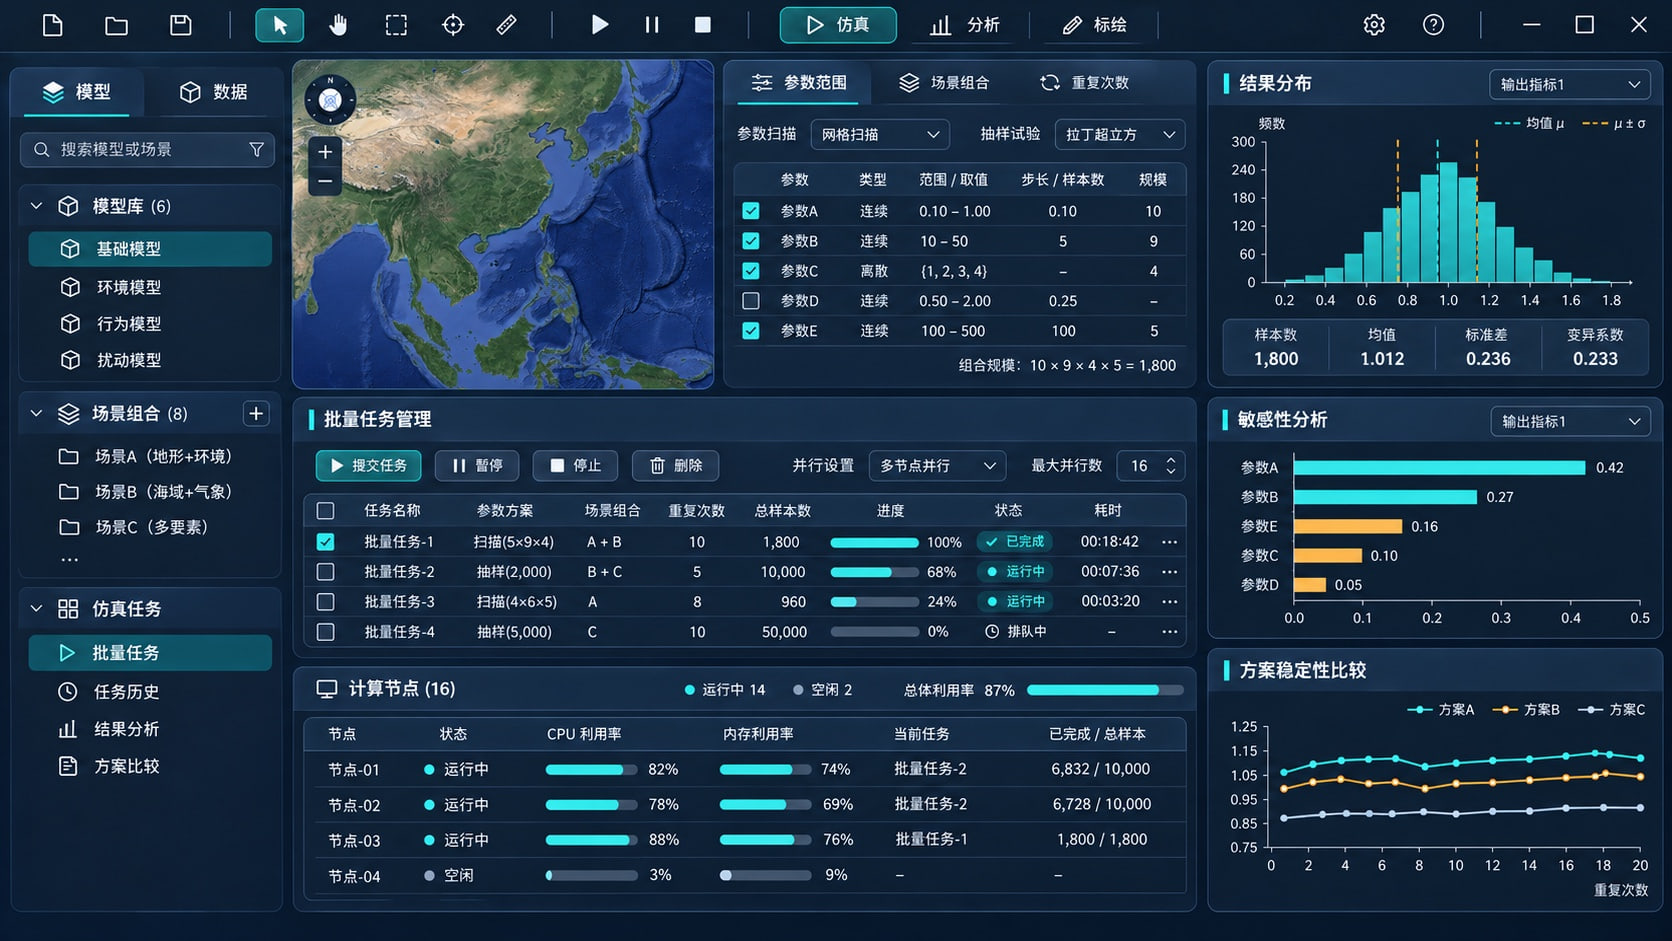
围绕参数范围、场景组合和重复次数组织批量任务,通过参数扫描、抽样试验与多节点并行仿真,汇总结果分布、均值和离散程度,支持敏感性分析及方案稳定性比较。
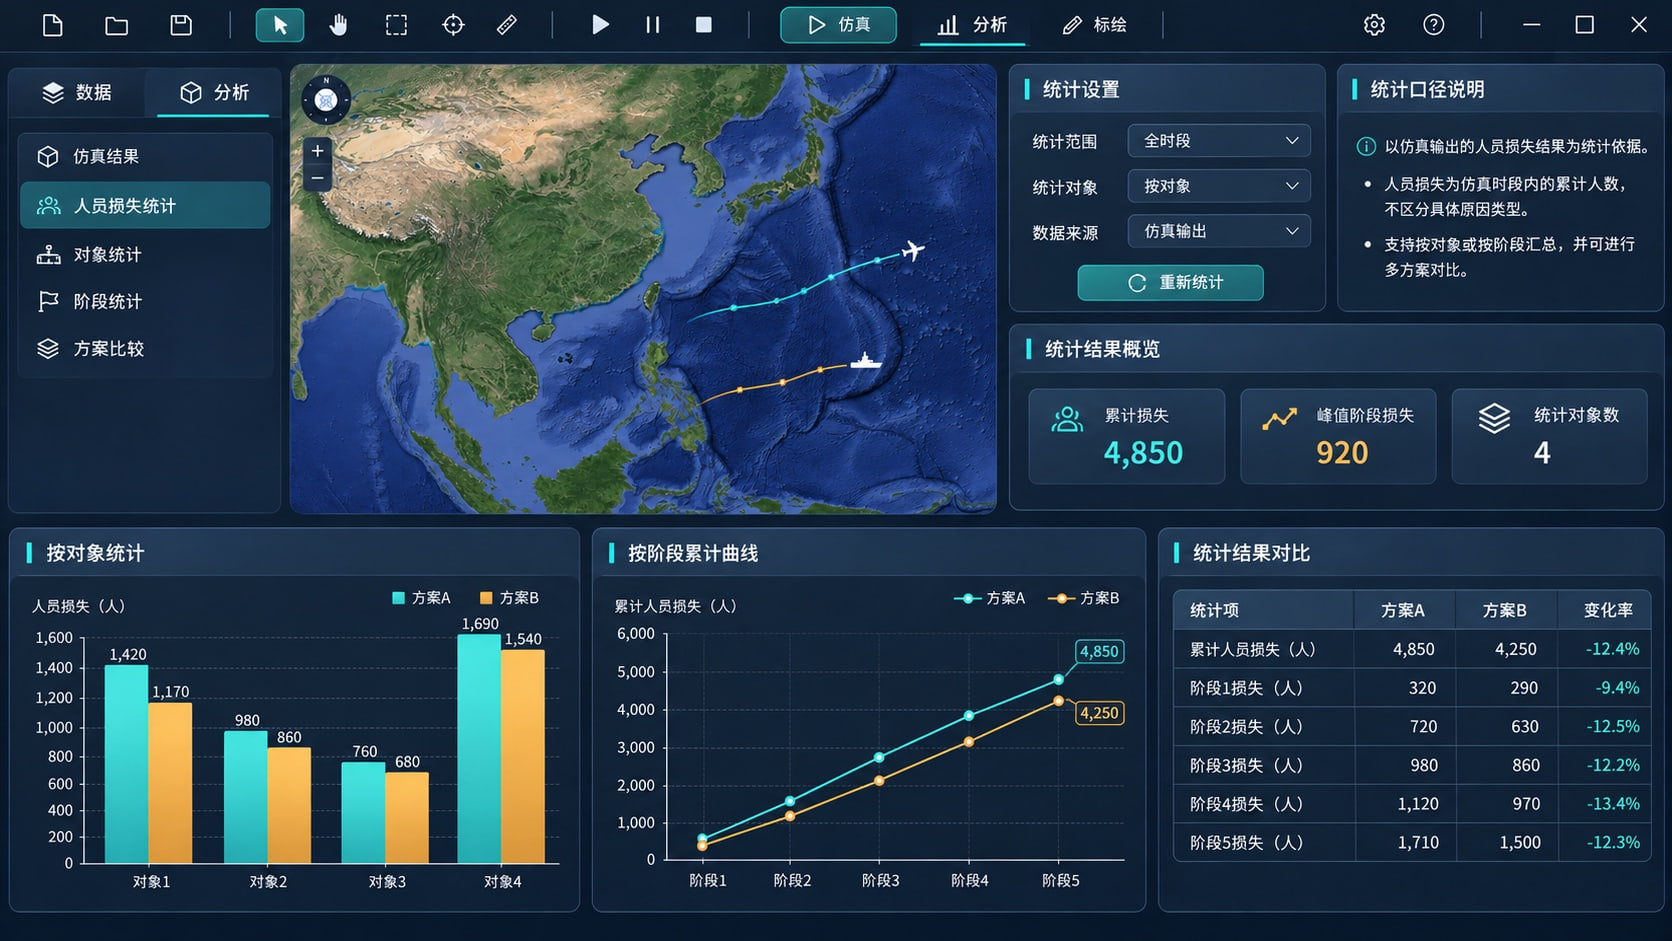
基于仿真输出汇总人员损失信息,按对象或阶段组织统计结果。结合统计范围与数据口径说明,用图表表达变化,便于开展结果复核与方案比较。
围绕仿真过程中的弹药消耗记录,组织类别、对象与时间维度的汇总信息。通过统计图表展示消耗分布,帮助了解过程记录与结果之间的关系。
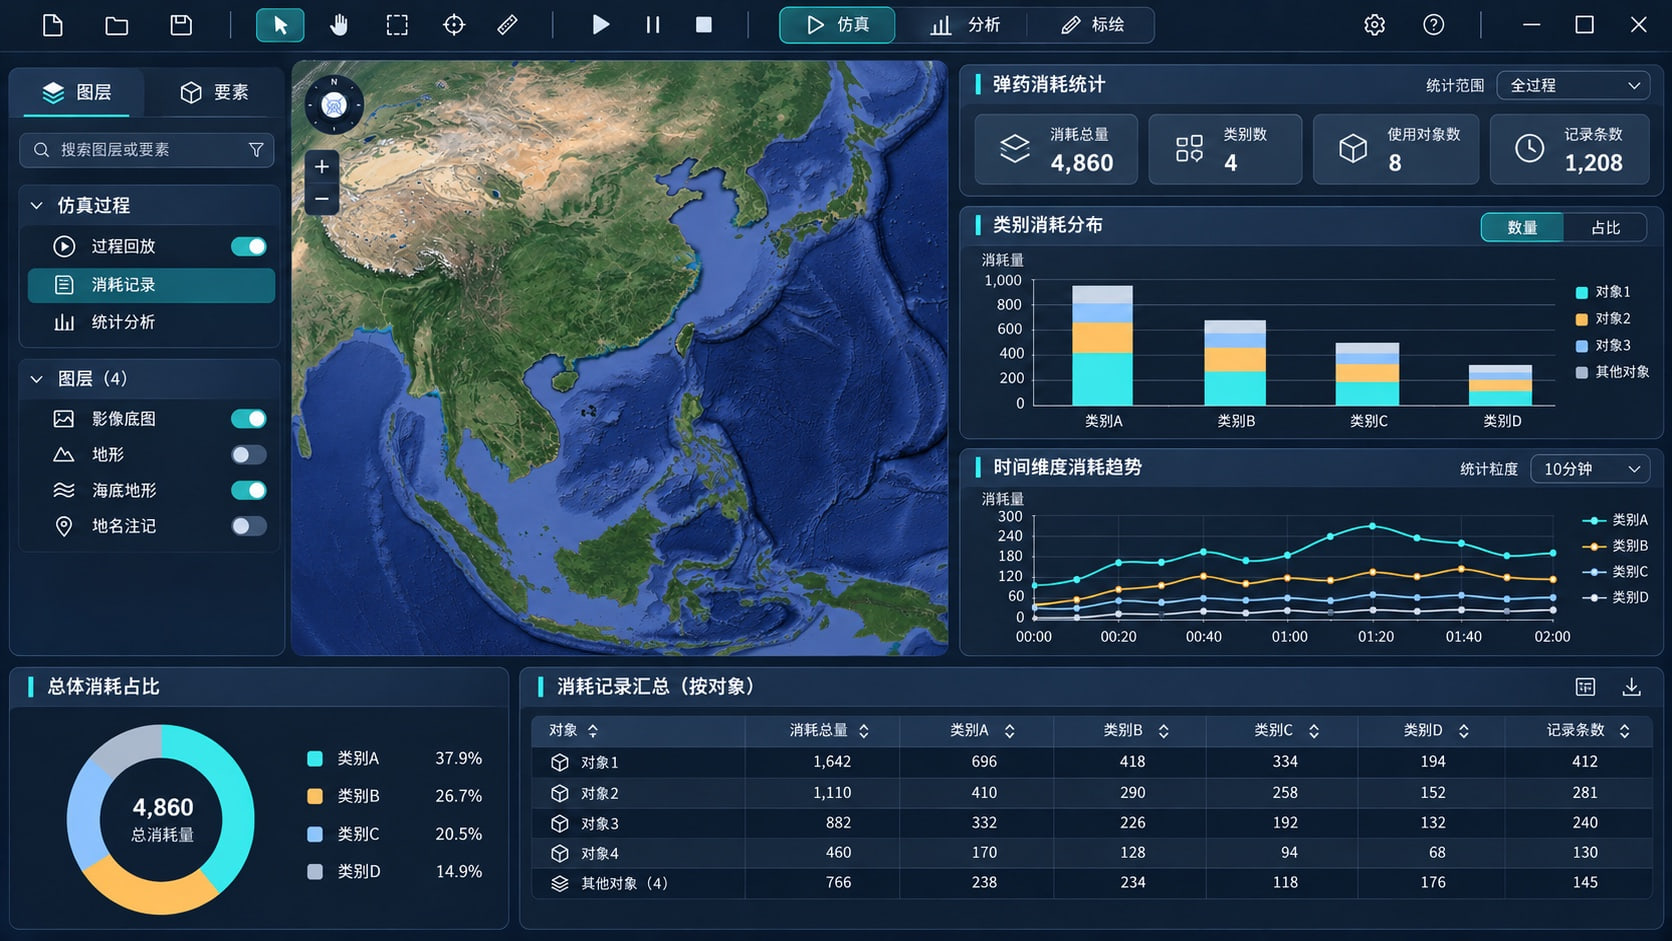
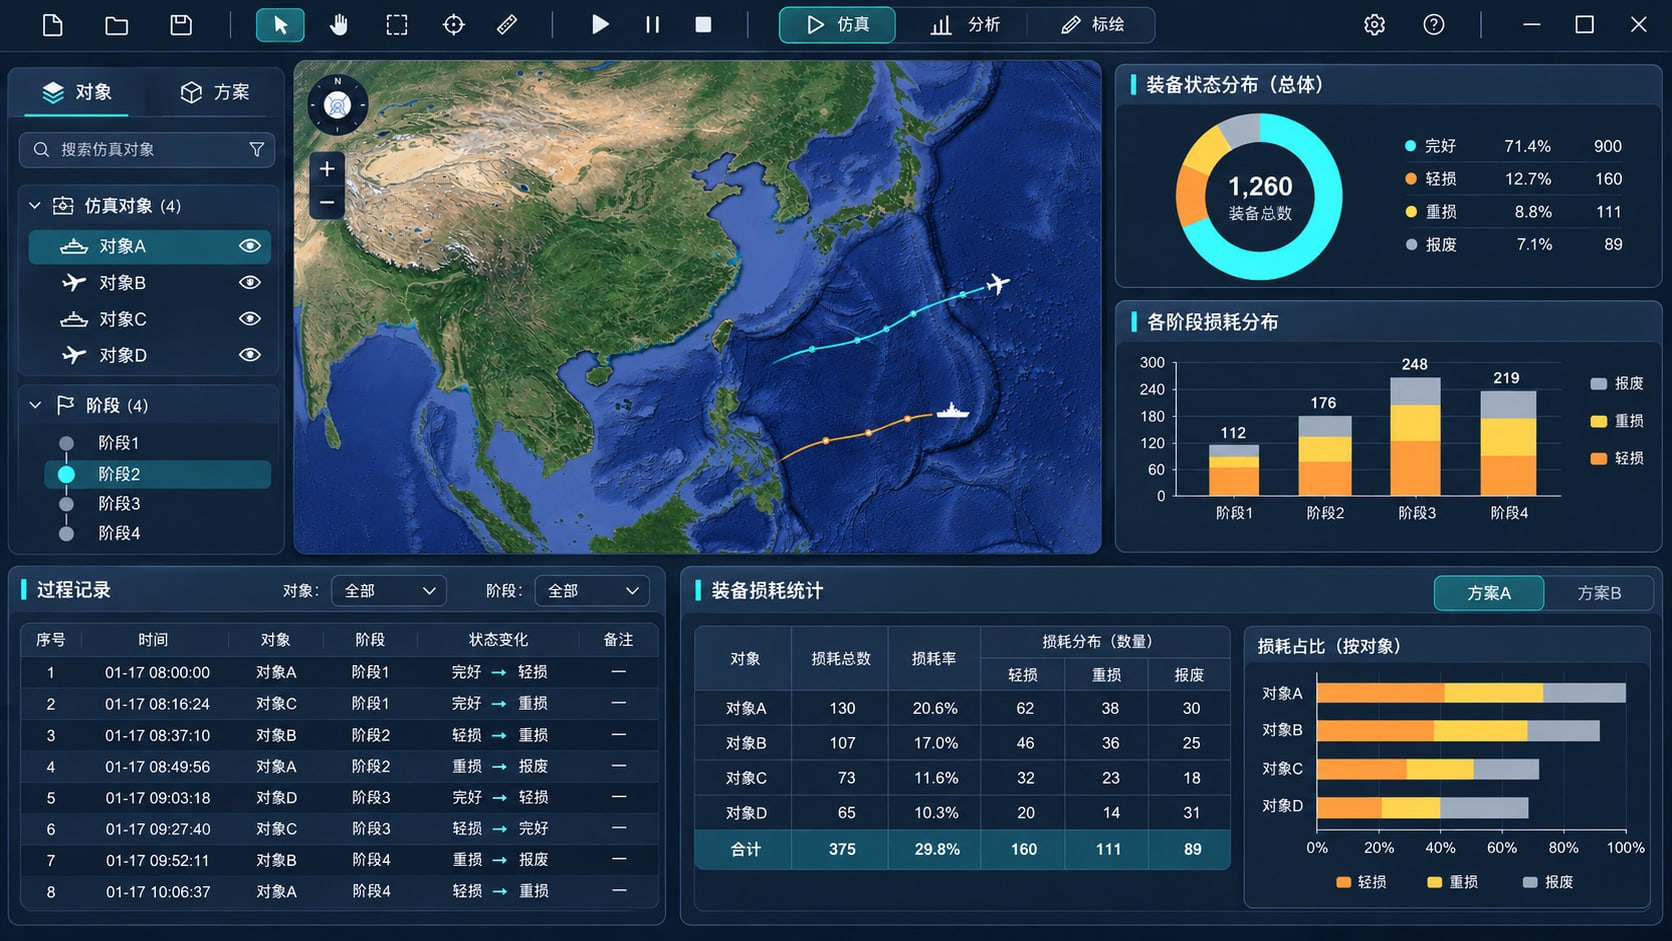
按仿真对象和阶段汇总装备损耗相关状态,建立过程记录与统计结果的对应关系。通过表格与图表呈现分布,使结果检查与方案比较更加直观。
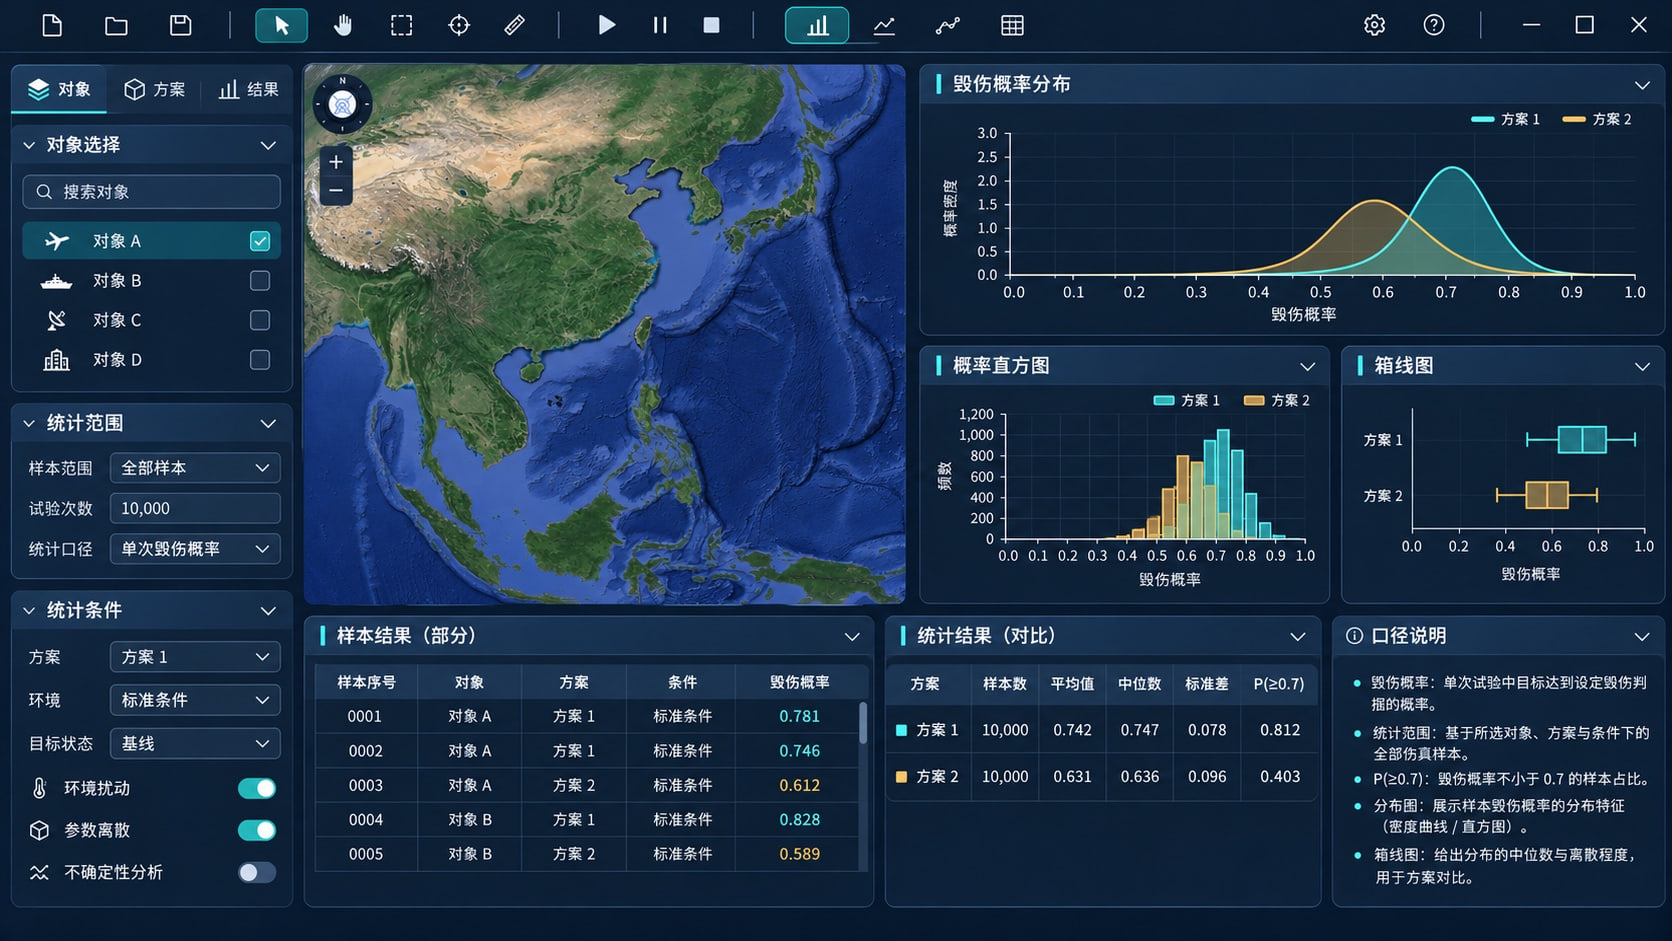
整理仿真输出中的毁伤概率信息,结合对象、条件与统计范围进行结果表达。通过分布图表和口径说明展示结果,便于理解不同样本或方案之间的差异。
携手探索数字海洋
产品咨询、技术交流与合作洽谈
 关注产品与公司动态